欢迎查阅 IR-SIM 文档!#
IR-SIM 是一款开源、轻量级的 Python 机器人仿真器,面向导航、控制与学习。它将简单易用的框架与内置碰撞检测相结合,用于建模机器人、传感器与环境——让你以最少的代码与硬件,在自定义场景中快速构建机器人与 AI 算法的原型。
核心特性#
可仿真多种机器人平台,覆盖丰富的运动学模型、传感器与行为
借助简洁的 YAML 文件即可快速配置与自定义仿真场景,无需复杂编码
通过 matplotlib 实时可视化仿真结果,获得即时反馈与分析
支持每个仿真对象的碰撞检测与行为控制
适用于多智能体与机器人学习研究
实际运行效果#
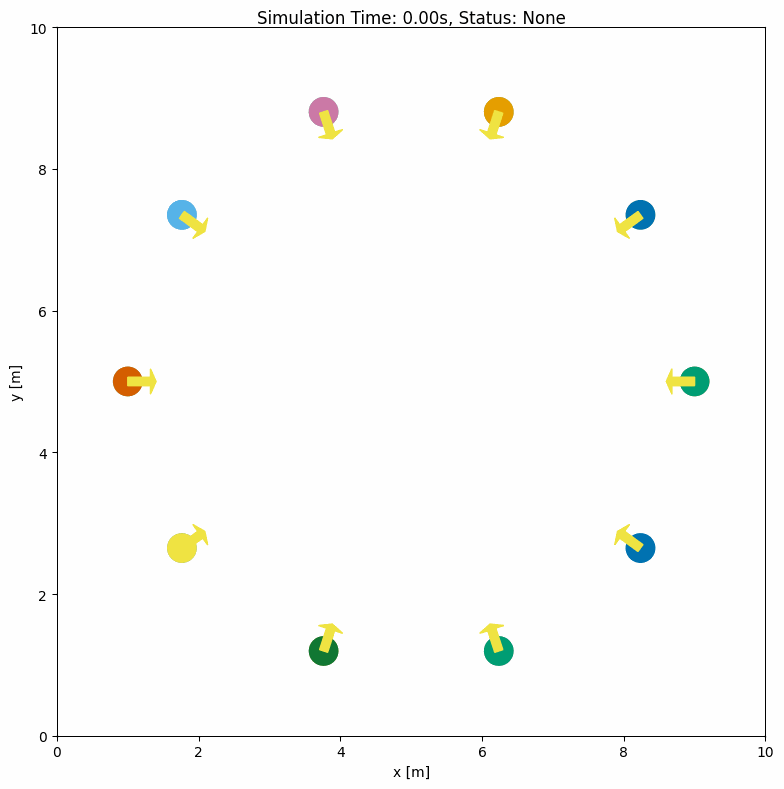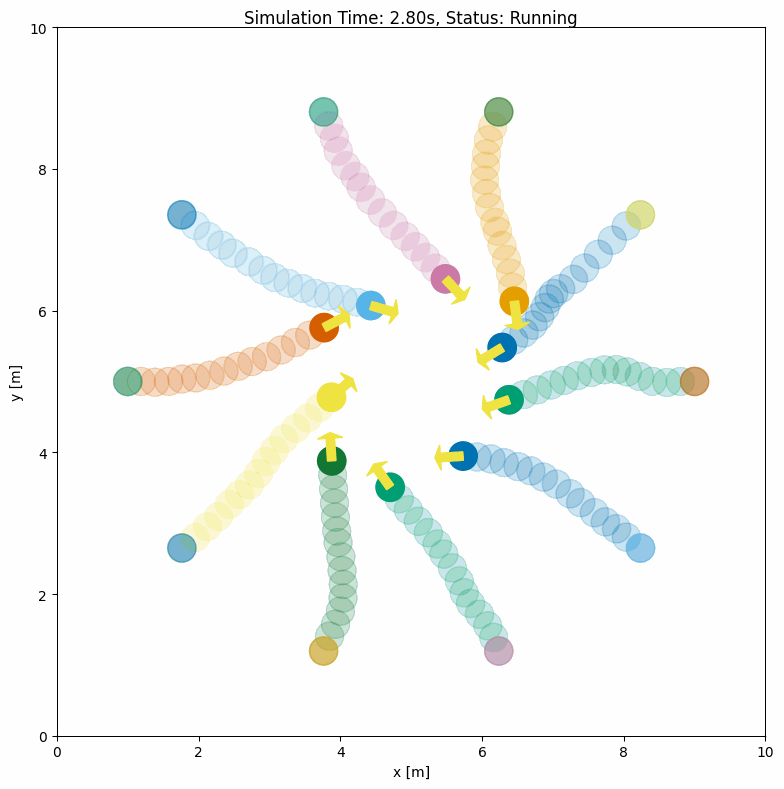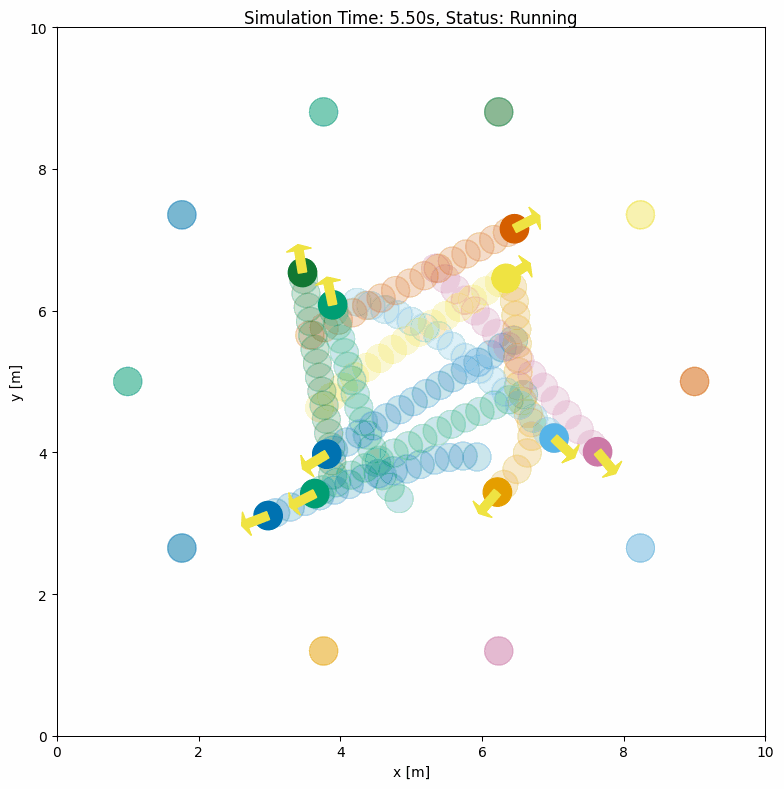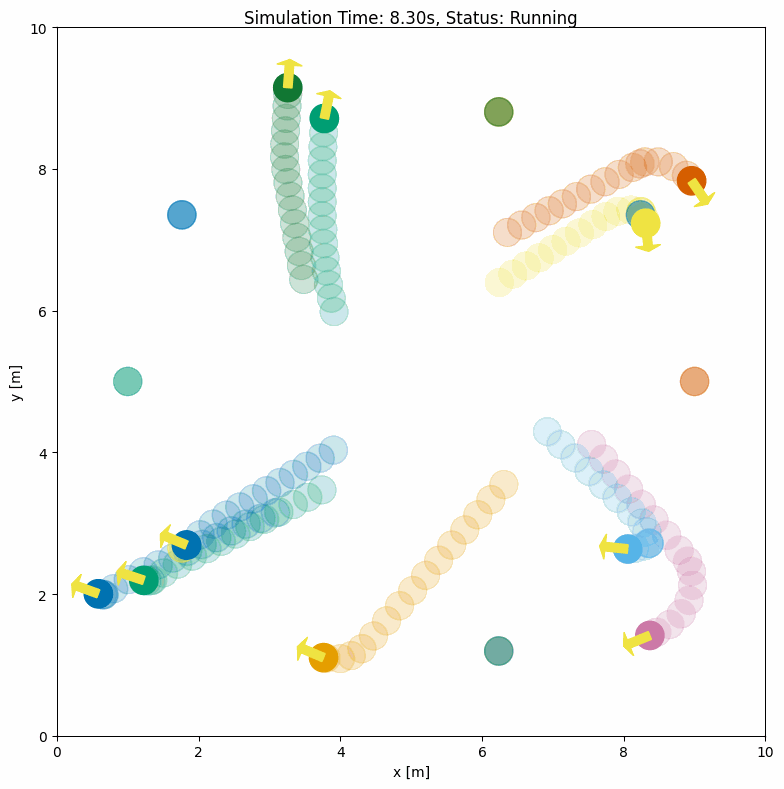
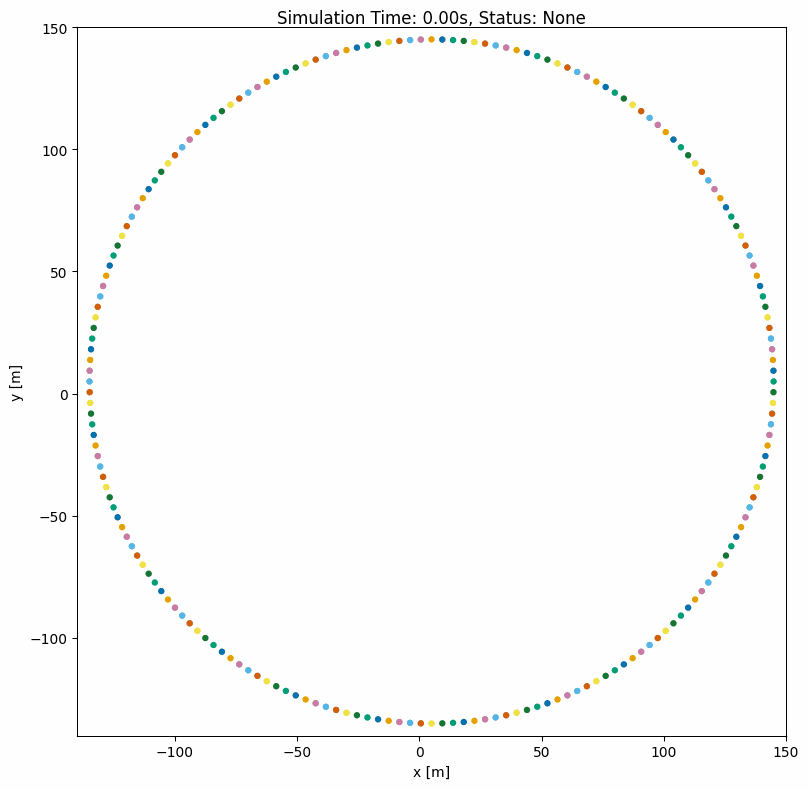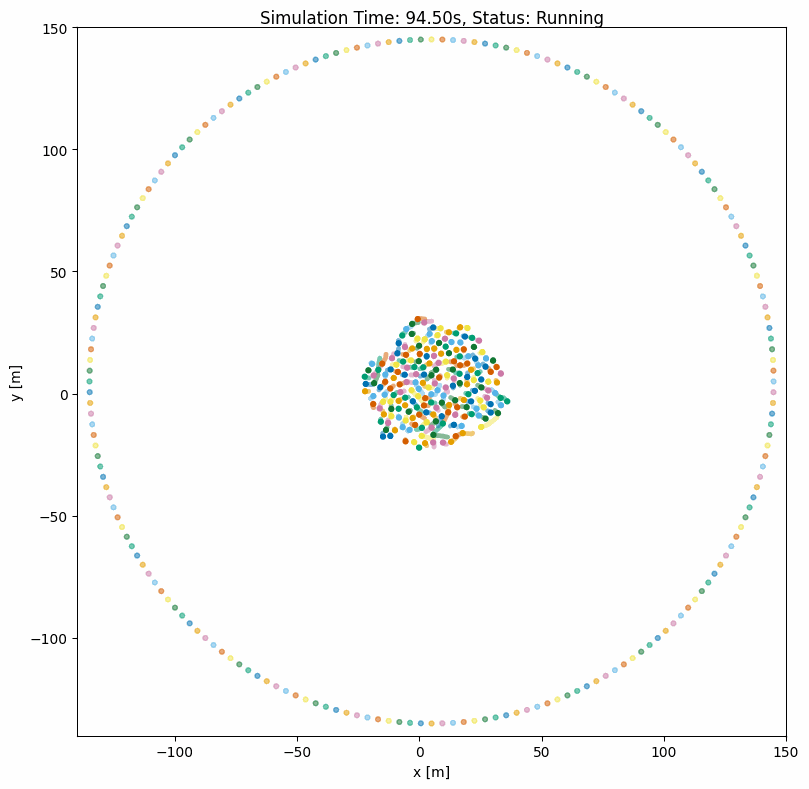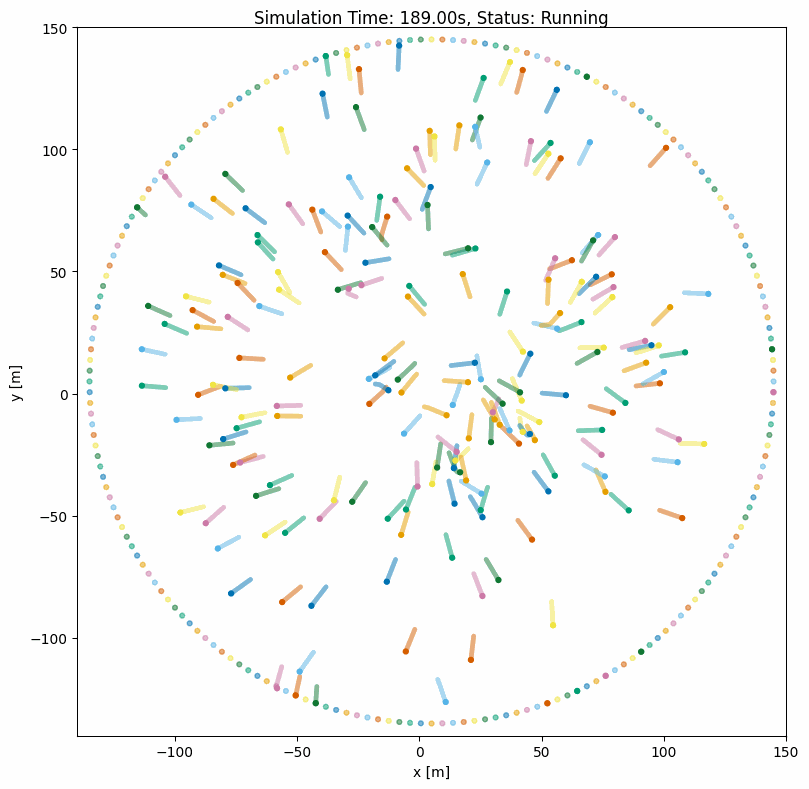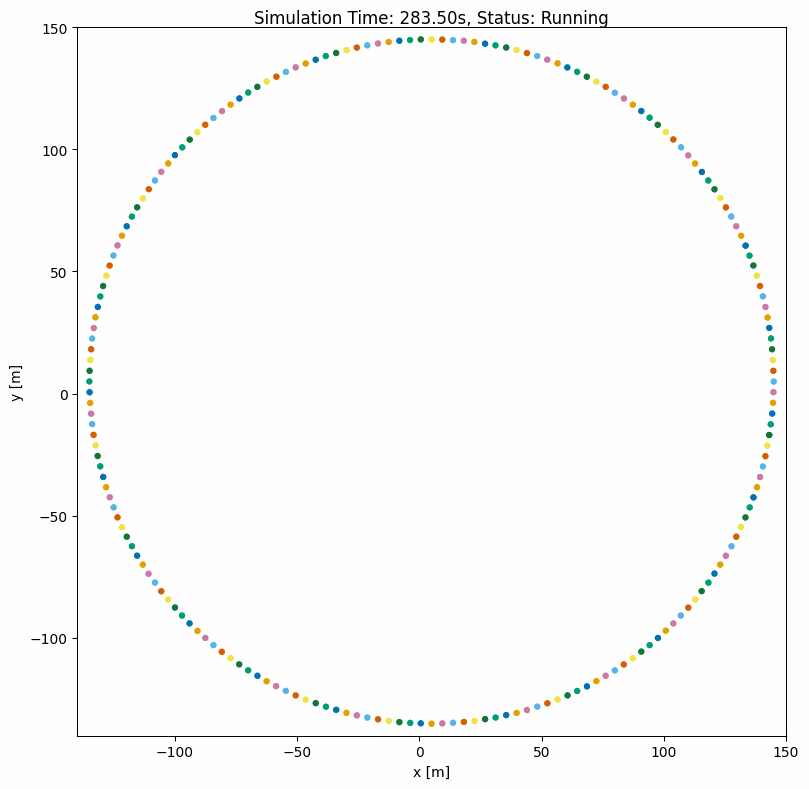
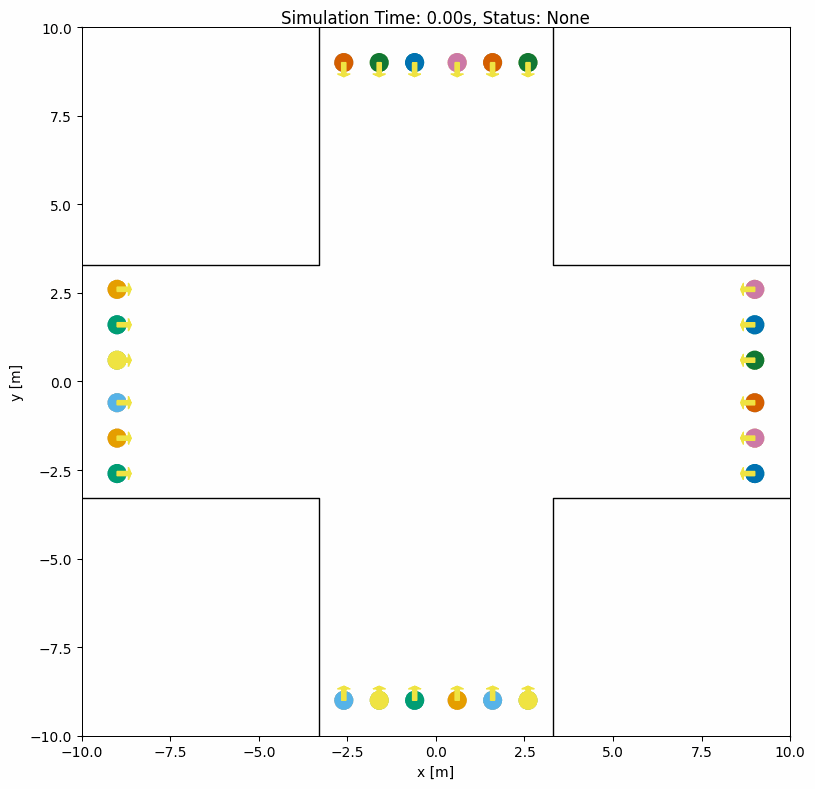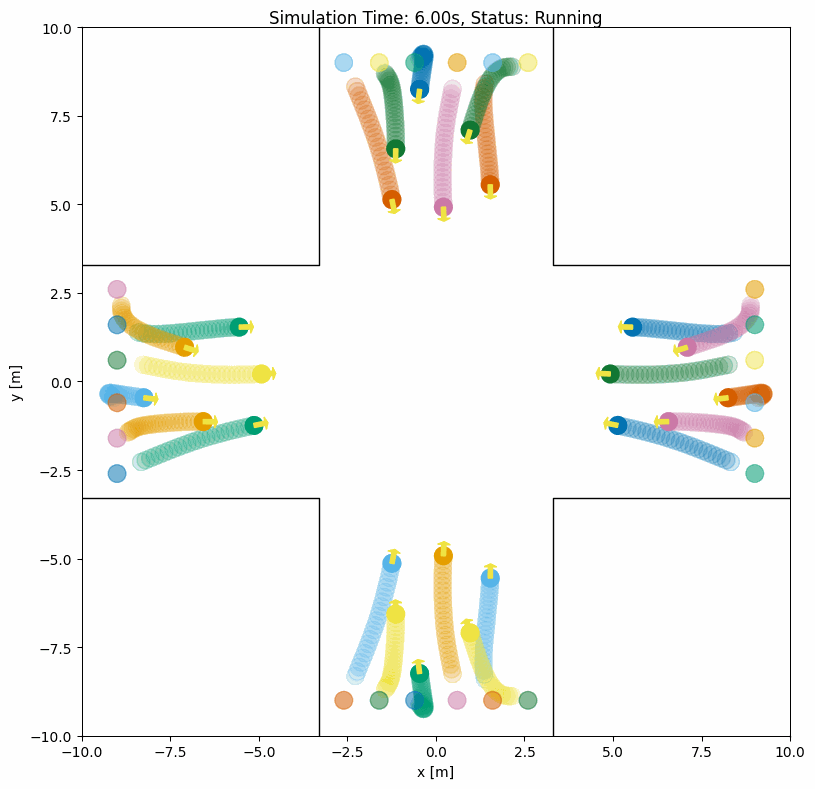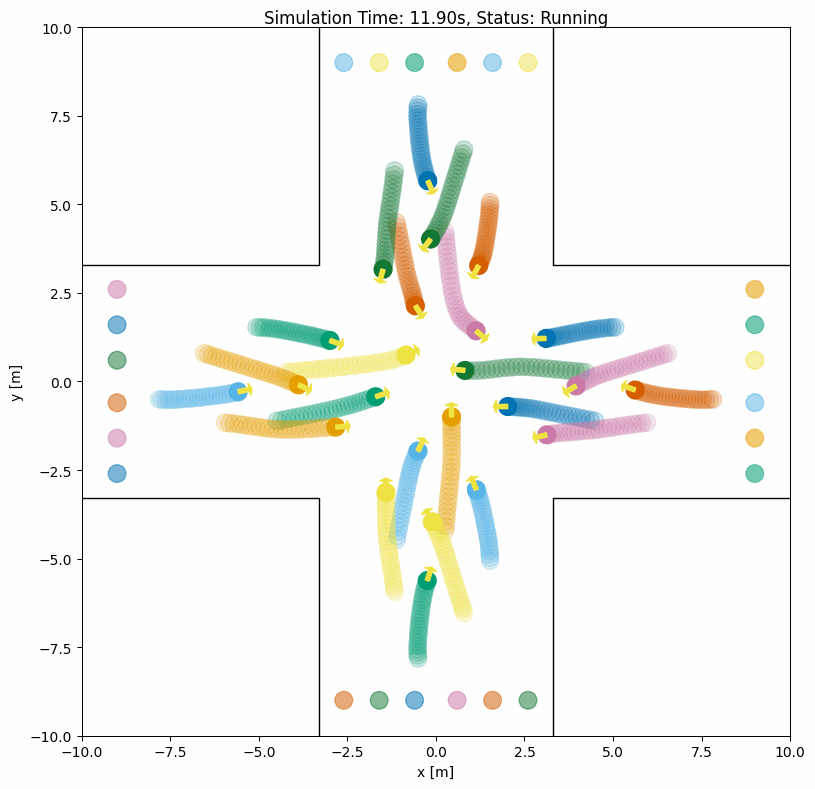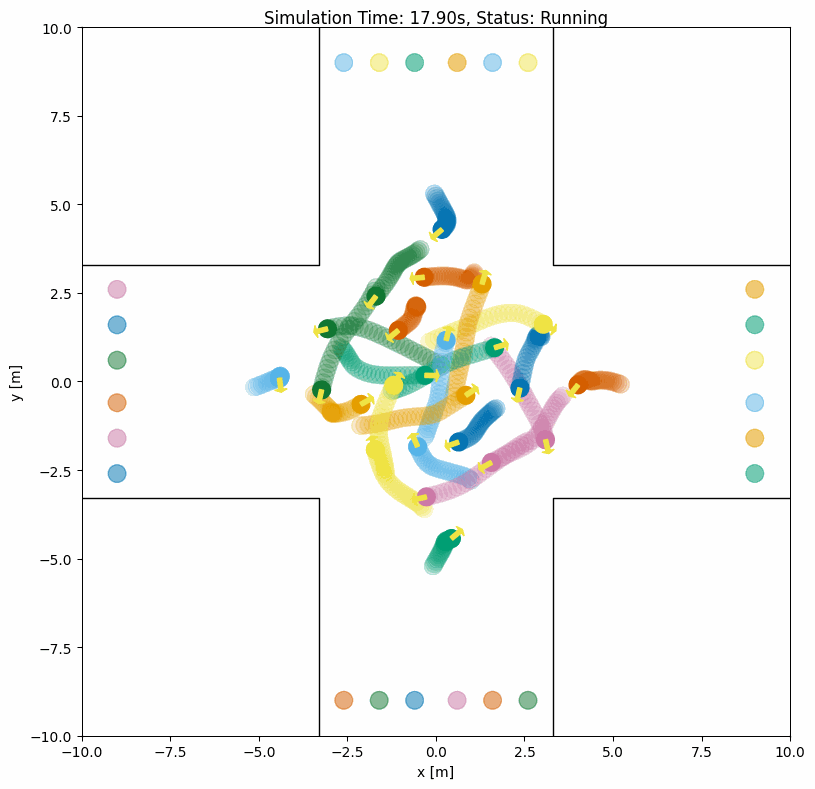
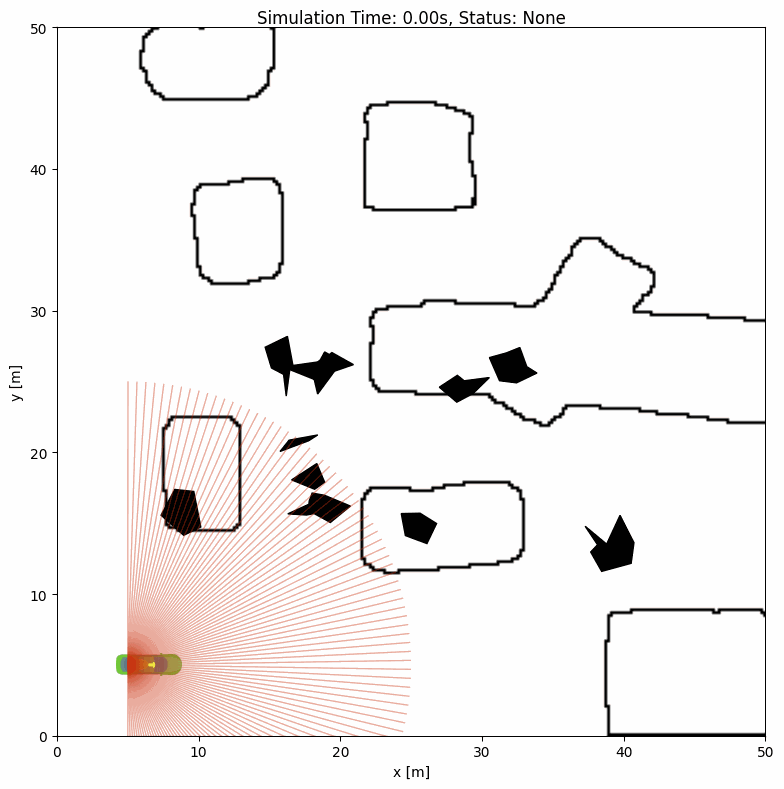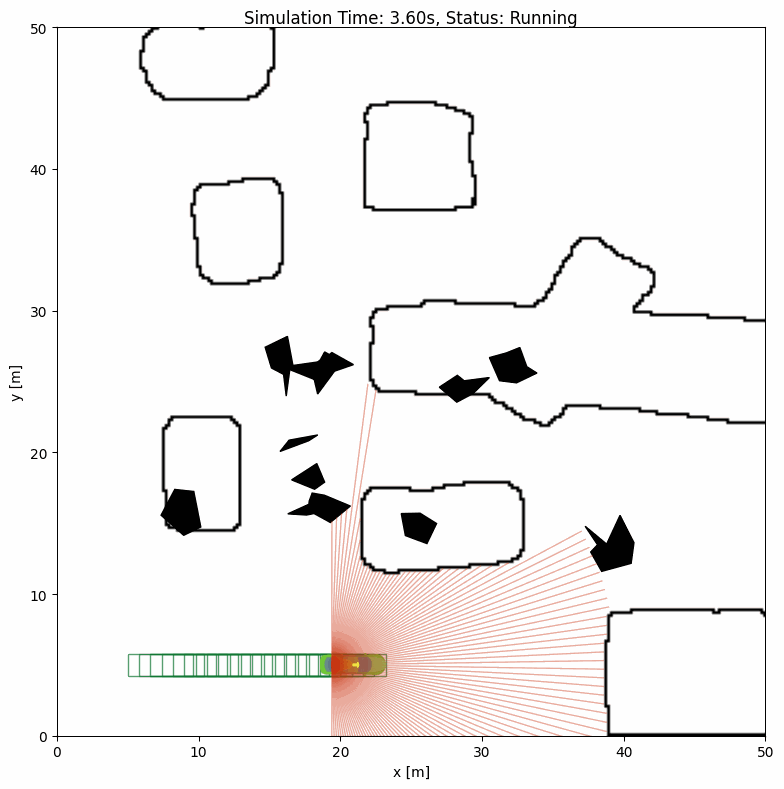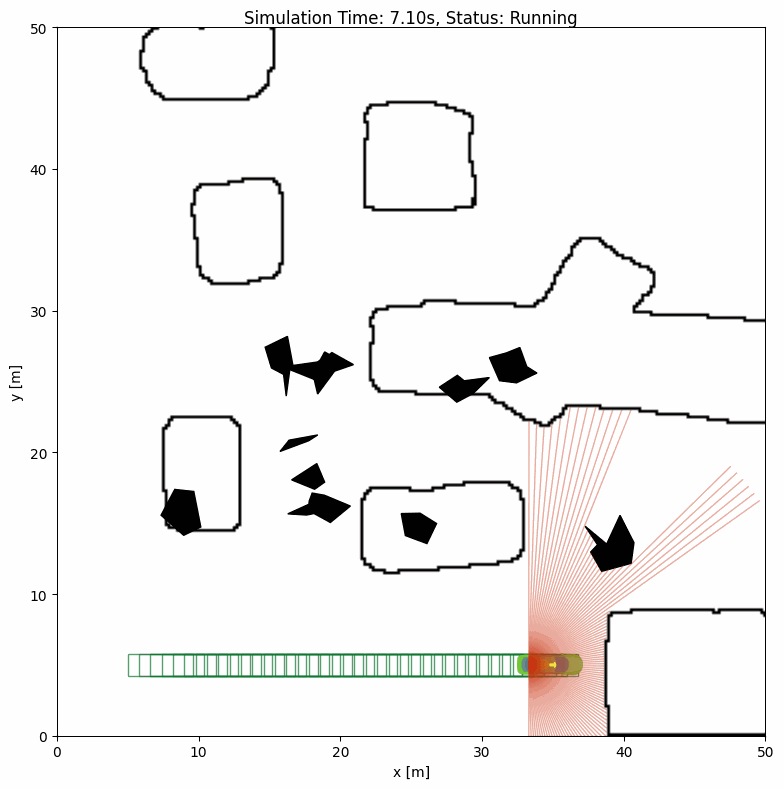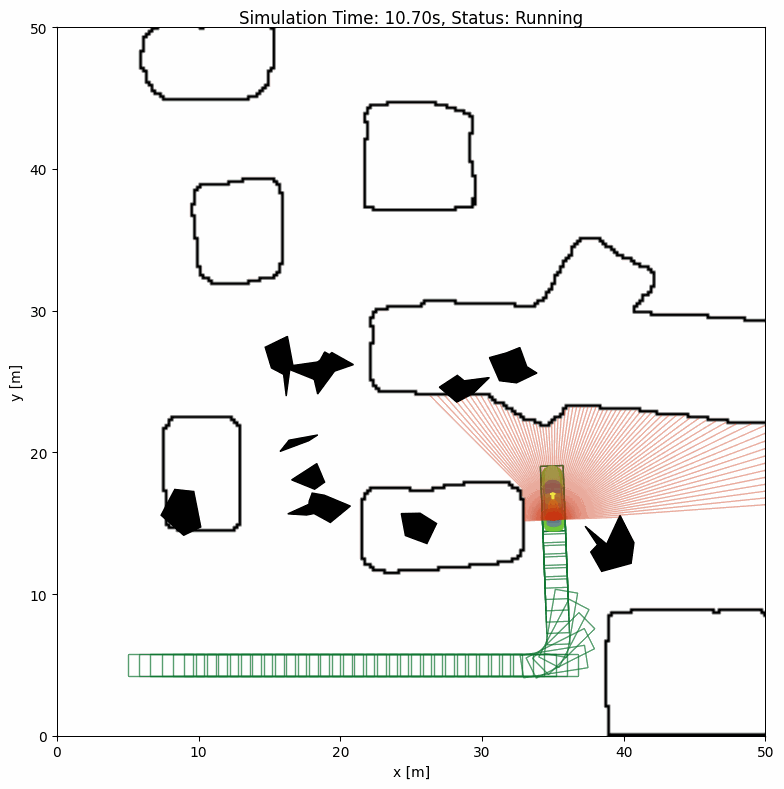
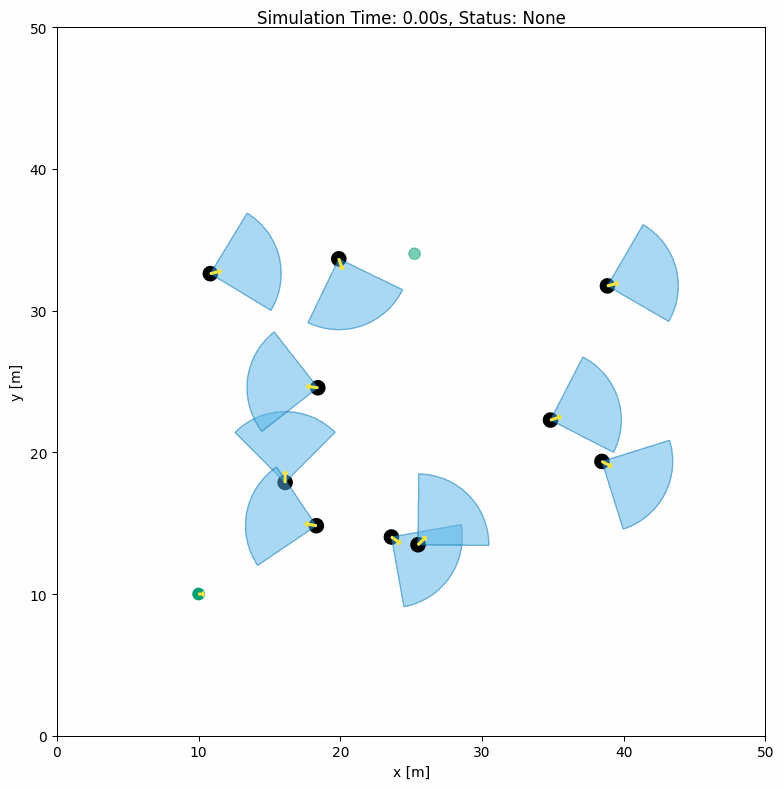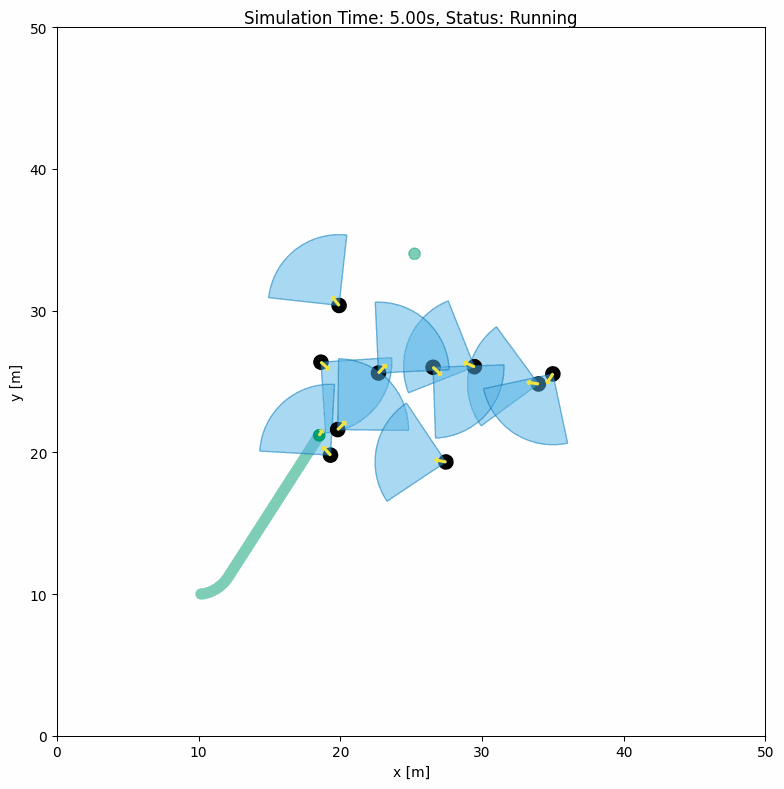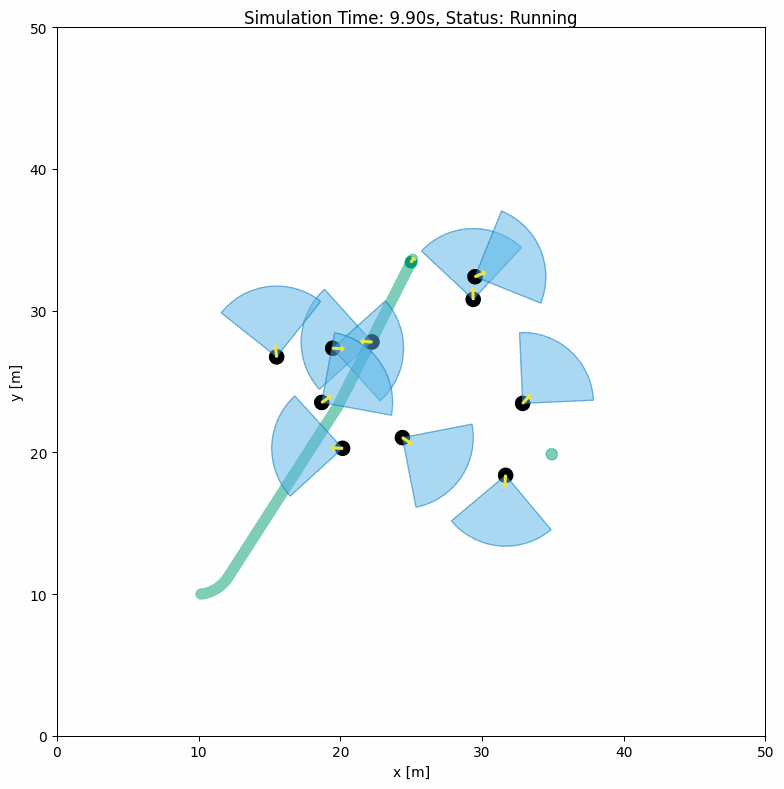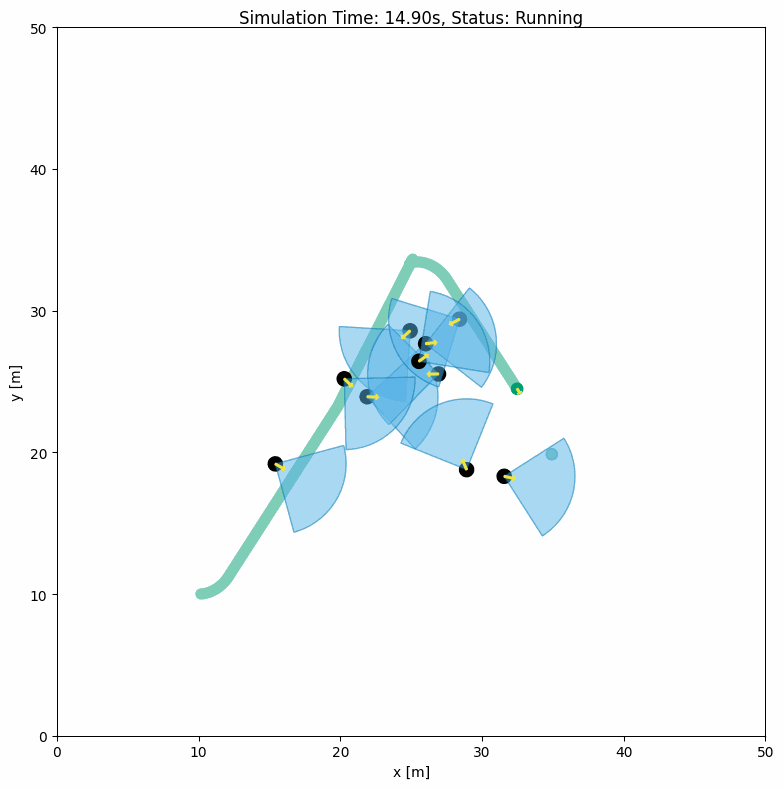
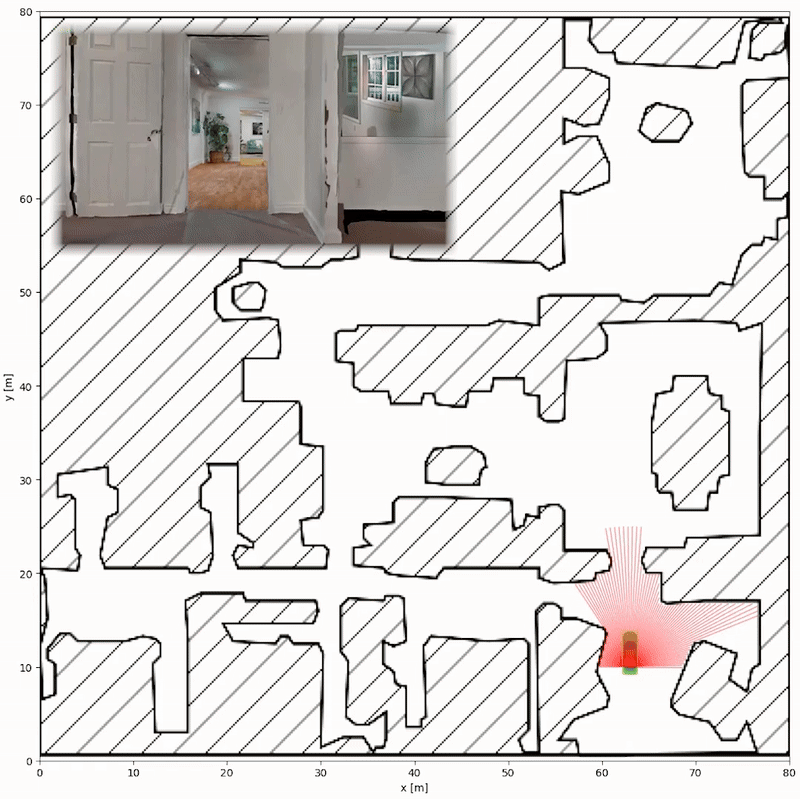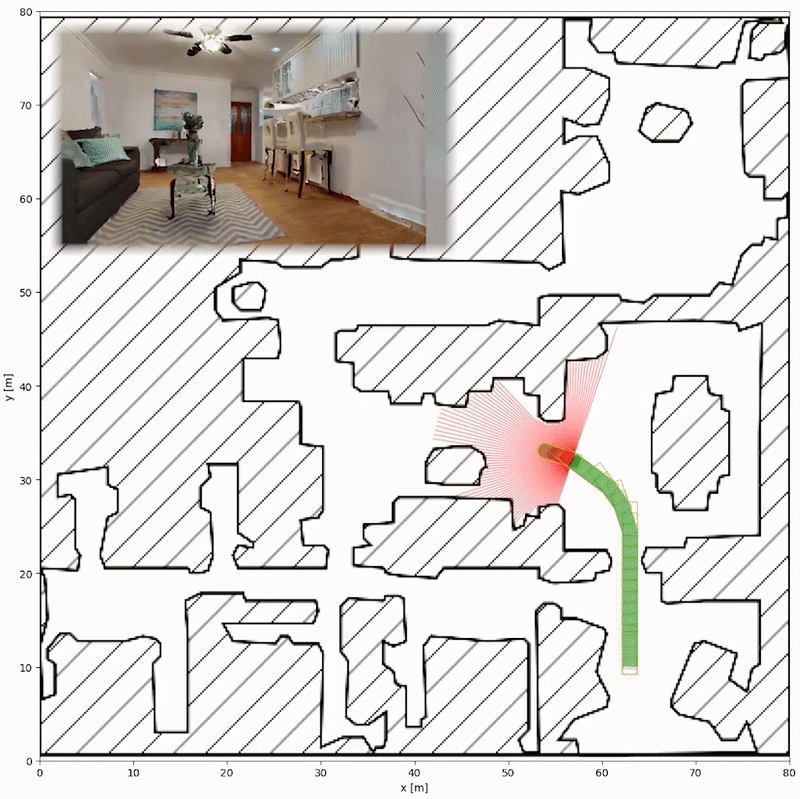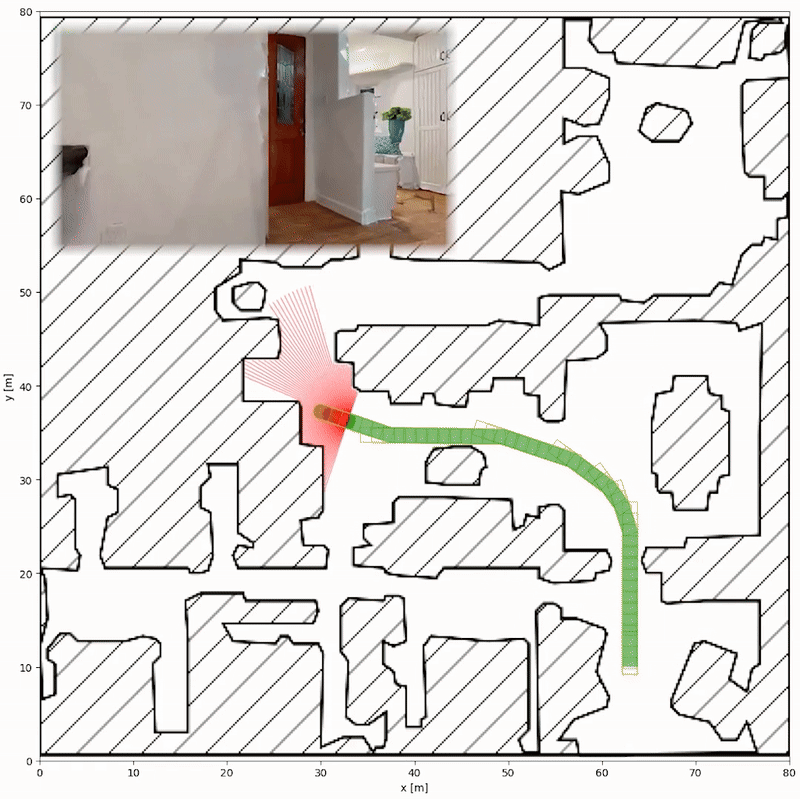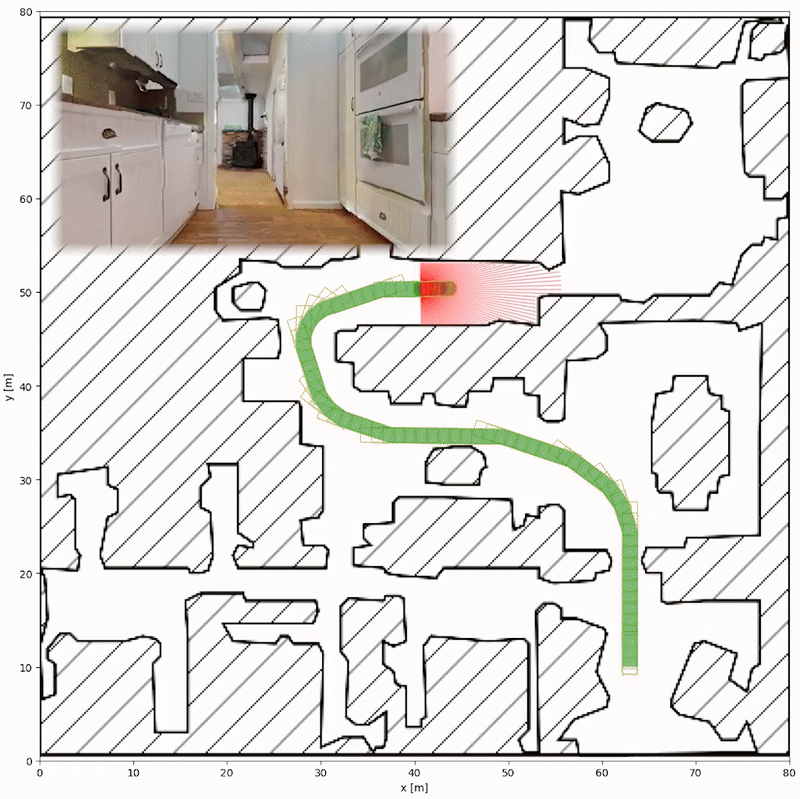
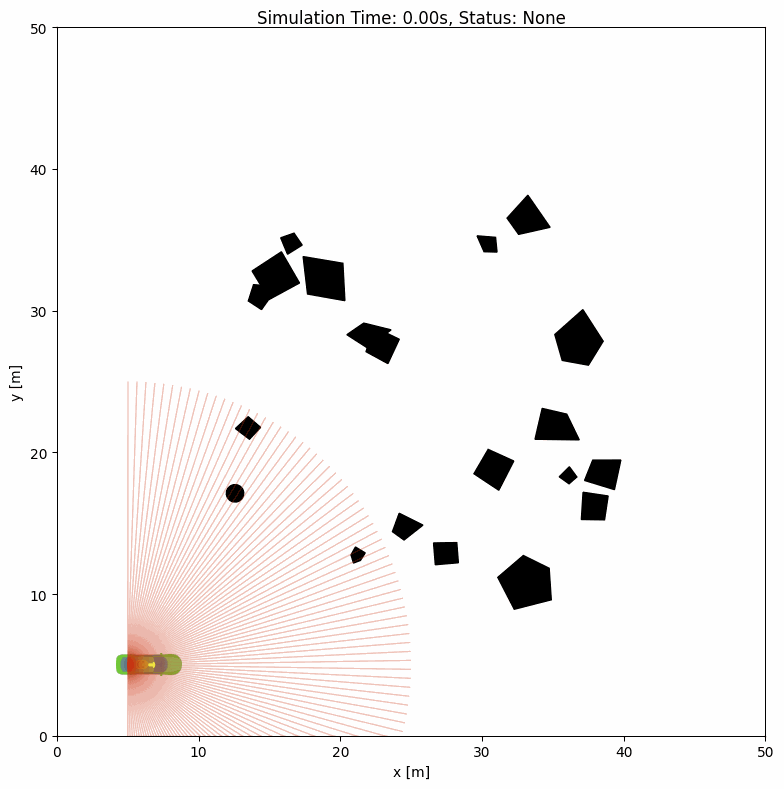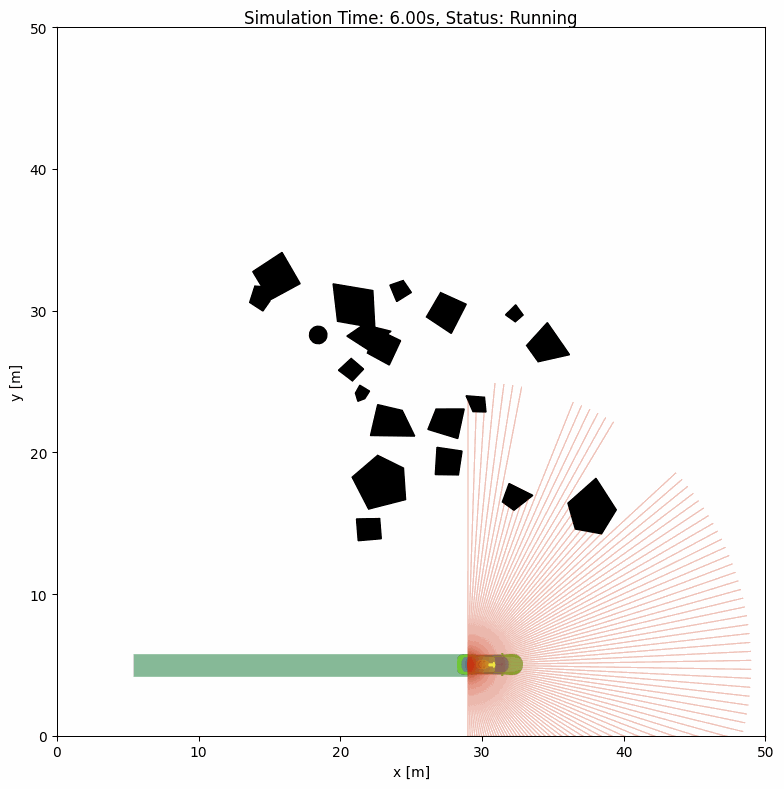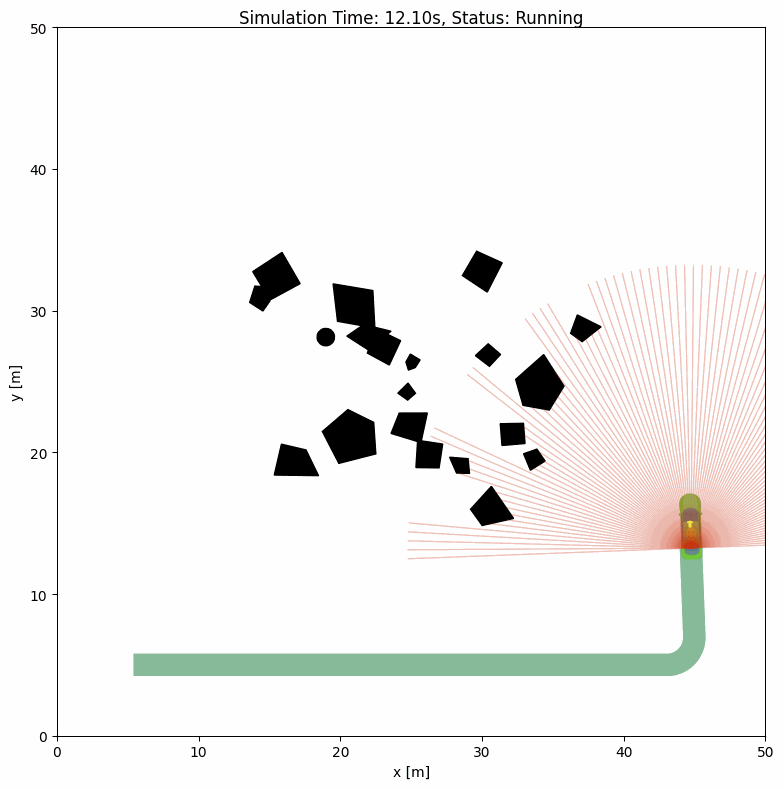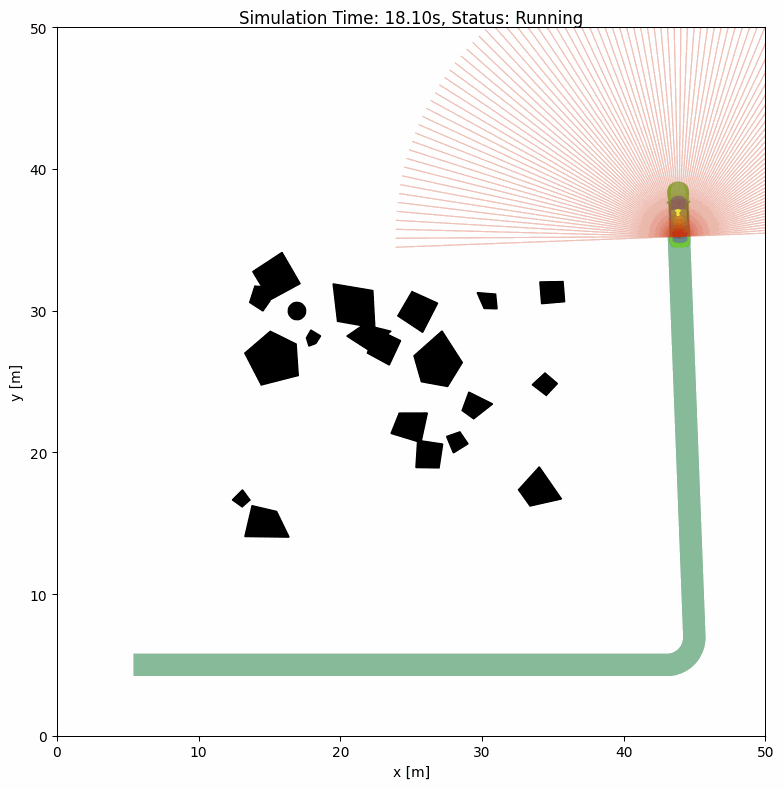
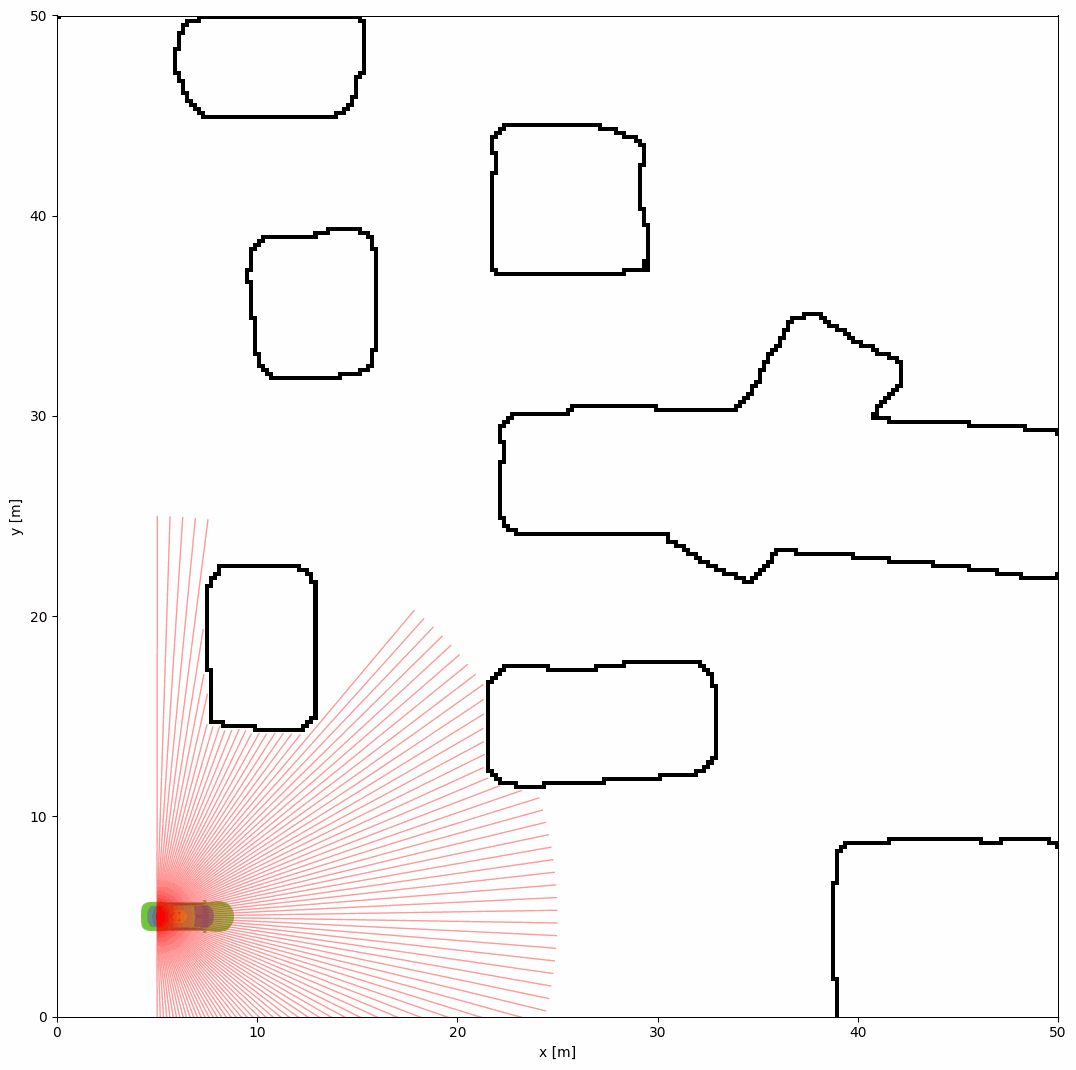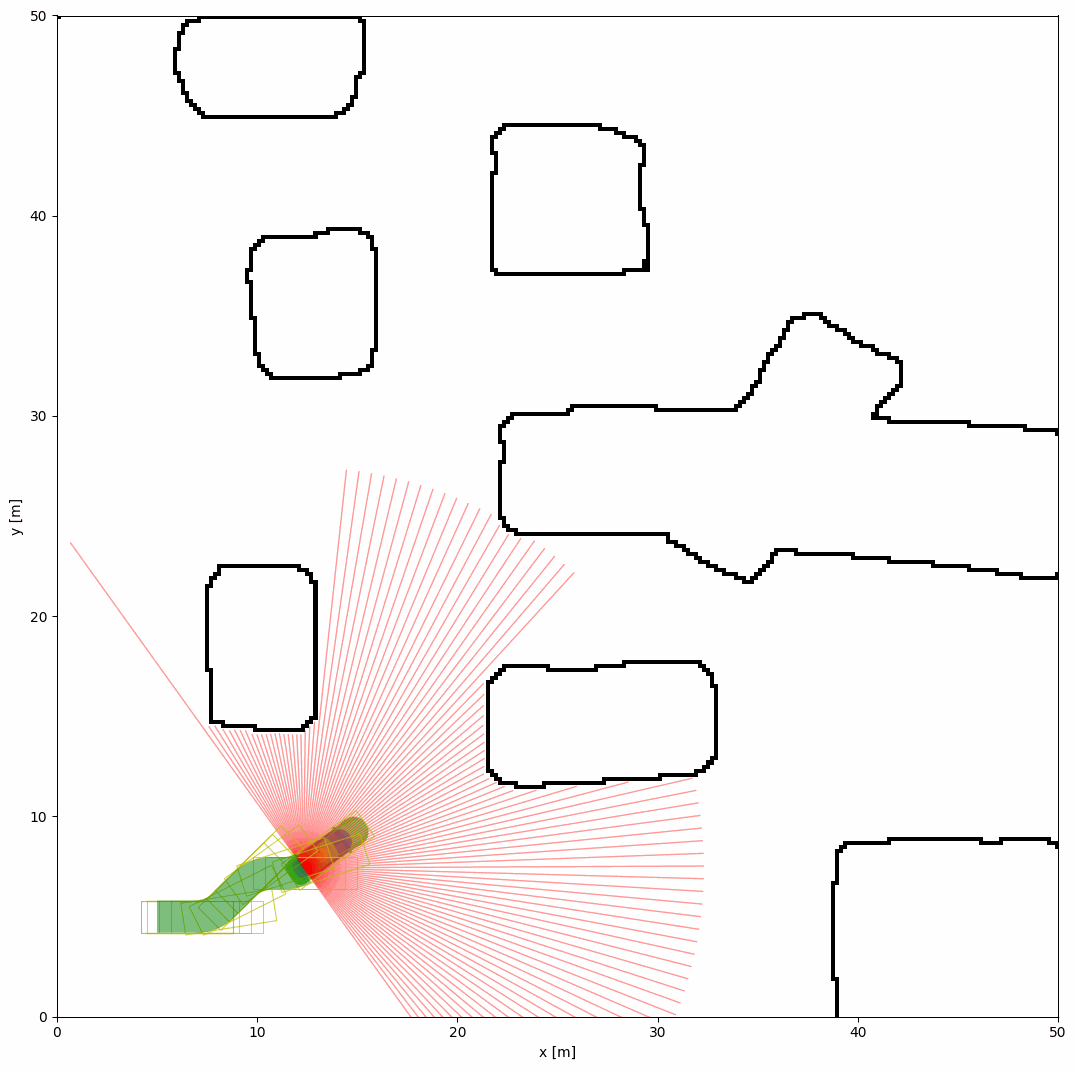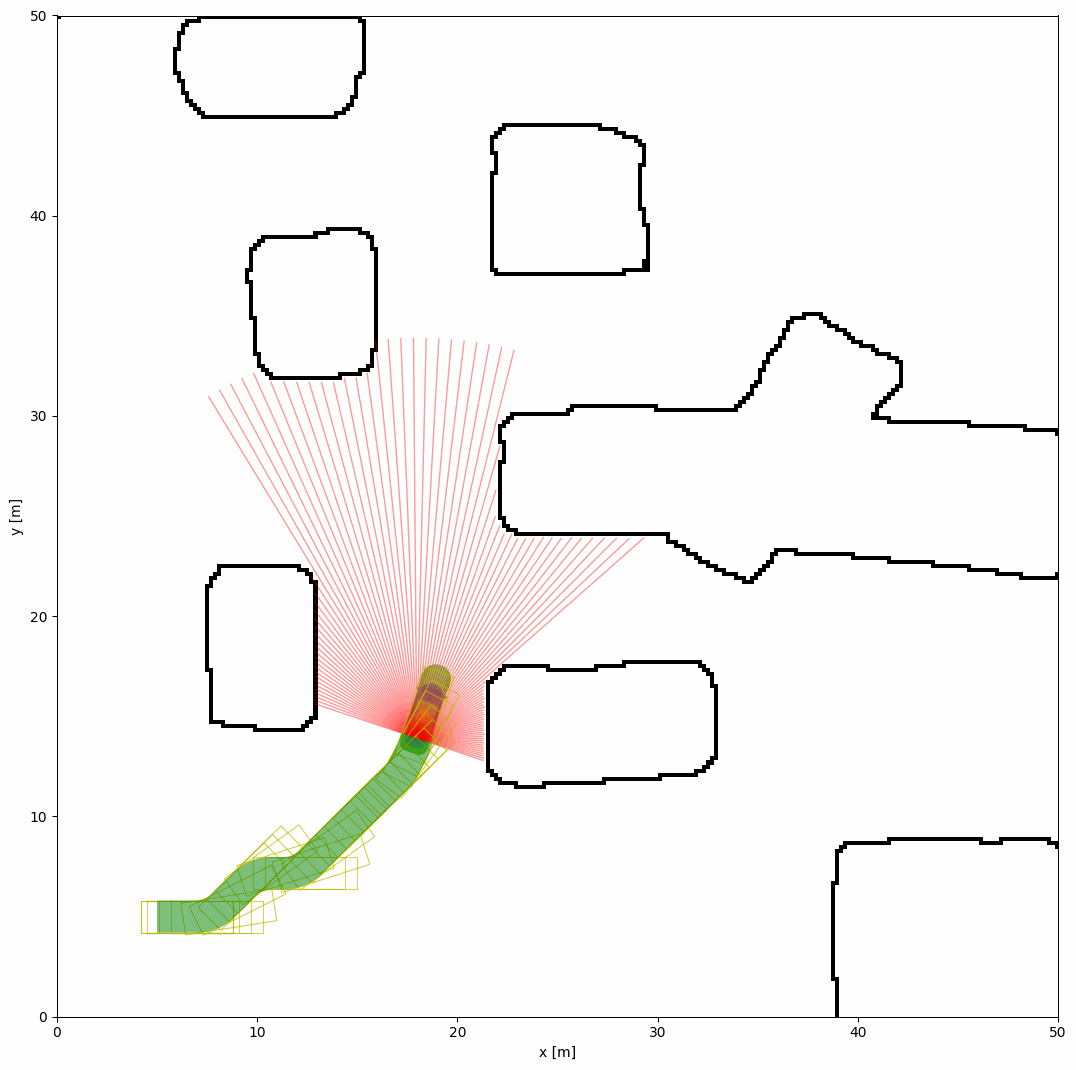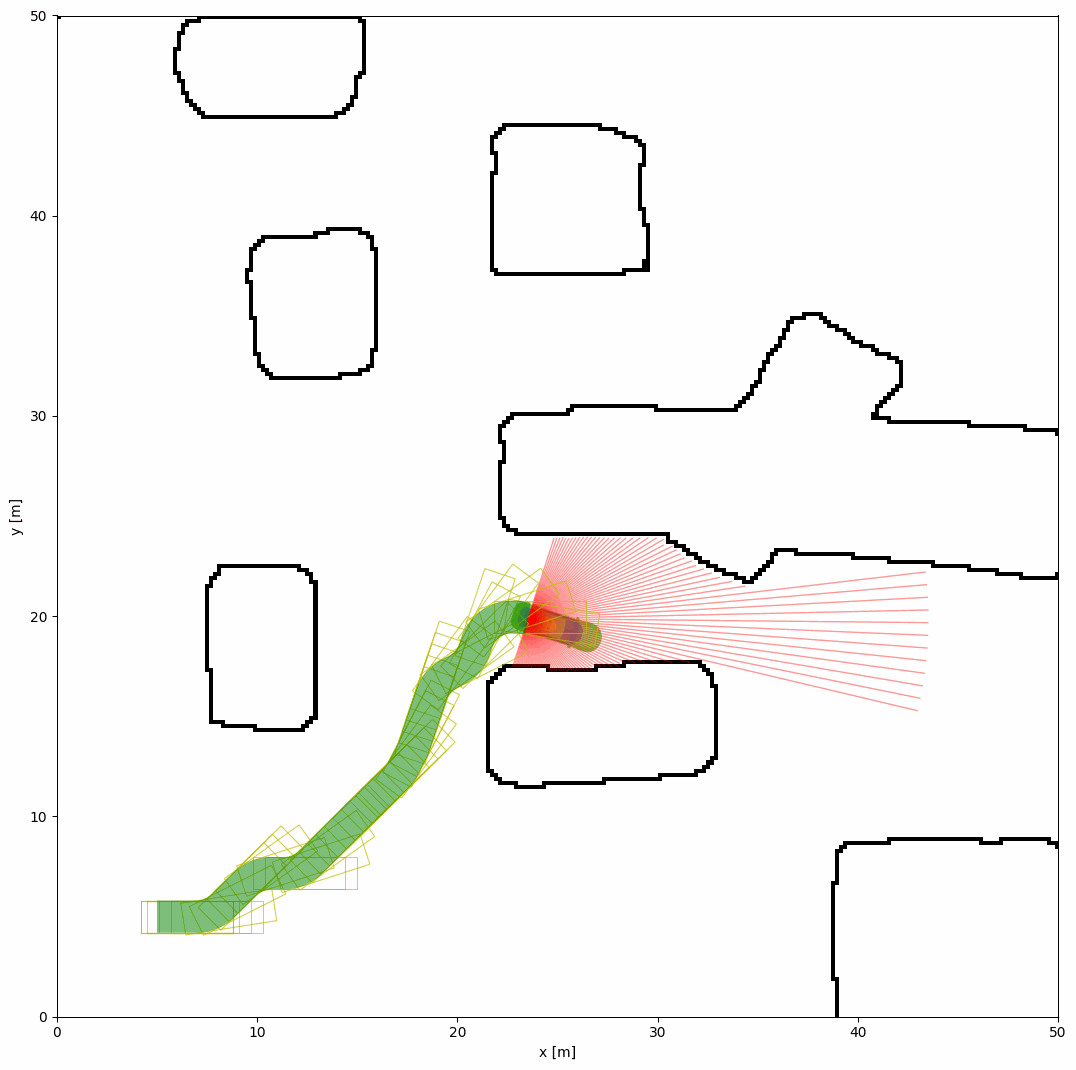
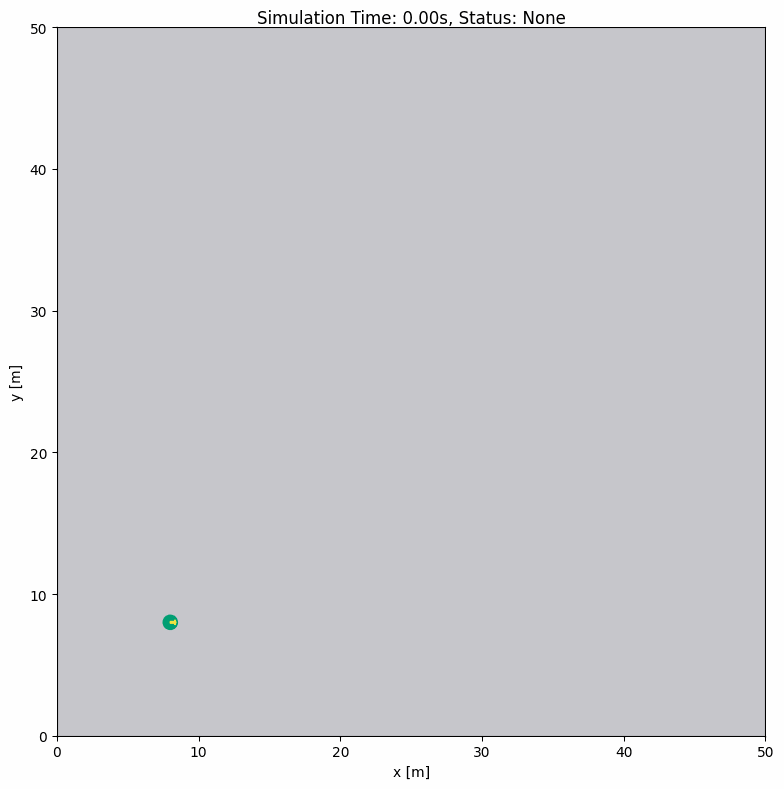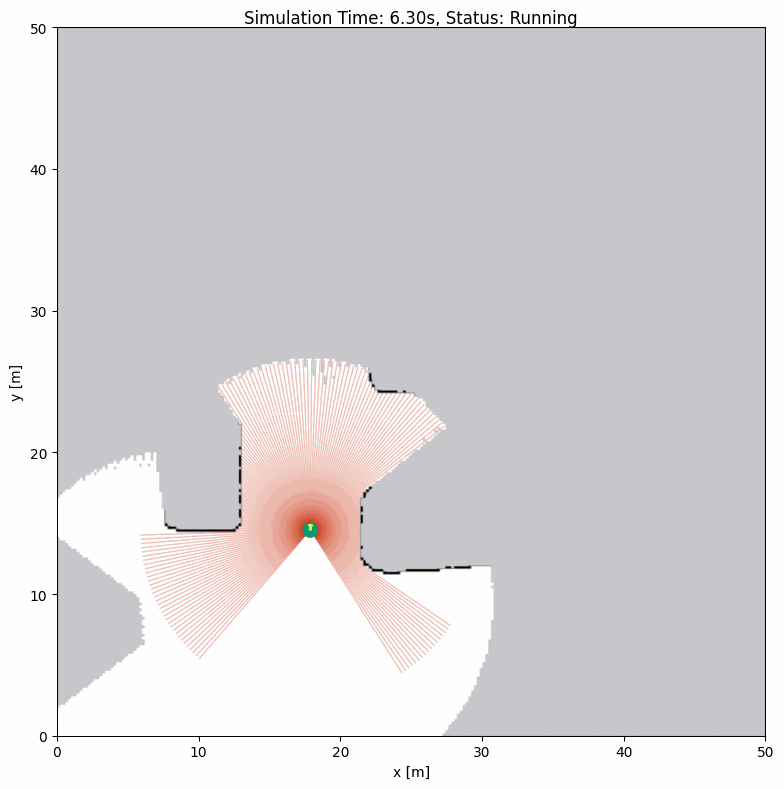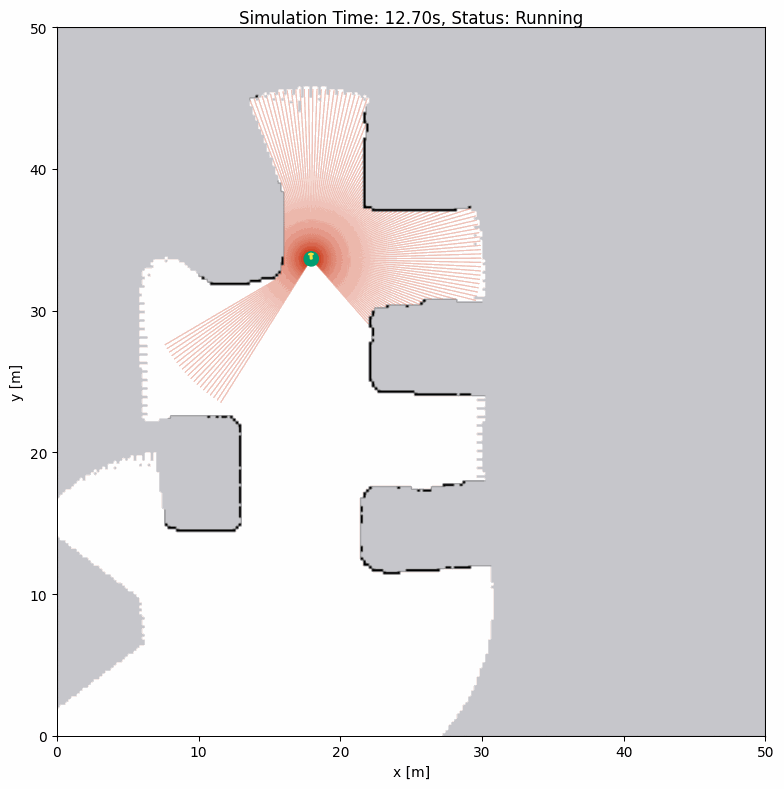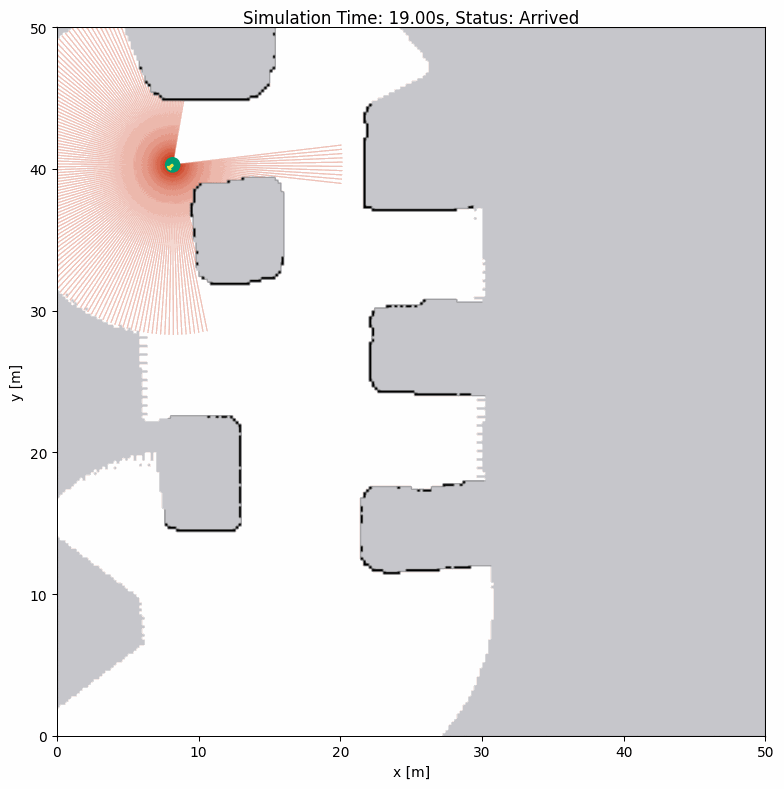
功能支持#
运动学 |
差速驱动 · 全向 · 全向(带角速度控制) · 阿克曼转向 |
传感器 |
2D 激光雷达 · 2D FMCW 激光雷达 · 接触传感器 · 视场(FOV)检测器 |
几何形状 |
圆形 · 矩形 · 多边形 · 折线 · 二值栅格地图 |
行为 |
dash · RVO · ORCA · SFM(社会力模型) |
安装#
从 PyPI 安装最新版本:
pip install ir-sim
更喜欢 conda 或 uv?选择你的安装方式:
推荐
使用 pip 快速安装
热门
在 conda 环境中安装
极速
闪电般的安装速度
基于 IR-SIM 的项目#
rl-rvo-nav(RAL & ICRA2023) - 基于强化学习的 RVO 行为,用于多机器人导航。
RDA_planner(RAL & IROS2023) - 面向密集环境的加速无碰撞运动规划器。
NeuPAN(T-RO 2025) - 端到端、基于模型学习的点云直接驱动机器人导航。
MfNeuPAN(ROBIO 2025) - 基于直接多帧点约束的动态环境前瞻式端到端导航。
SDLW(IROS 2026) - 面向最小感知机器人团队的基于传感器驱动列维游走的分布式可扩展探索。
PPO-GAT-Follow(Sensors 2026) - 面向密集人群中机器人跟随任务的图注意力强化学习方法。
面向大规模物联网小规模数据集的节能联邦边缘学习(TWC 2026) - 通过 IR-SIM 中的自主导航与避障验证联邦边缘学习方法。
DRL-robot-navigation-IR-SIM - 用于机器人导航的深度强化学习。
AutoNavRL - 基于强化学习的自主导航。
IRSIM-3DGS-Bridge - 一座闭环桥梁,将三维高斯泼溅(3D Gaussian Splatting)场景接入 IR-SIM 进行规划与跟随,再返回 Habitat-GS 进行轨迹回放。
EdgeVox - 以 IR-SIM 移动导航后端为基础的离线语音智能体框架。
COMP3356 机器人学 - 香港大学(HKU)。
CS401 智能机器人 - 南方科技大学(SUSTech)。
如果您的论文、项目或课程使用了 IR-SIM,欢迎通过 issue 或 pull request 提交收录建议。
引用#
如果 IR-SIM 对您有帮助,欢迎在 GitHub 上为本项目点亮 ⭐ Star,并引用我们的论文:
@article{han2026ir,
  title={IR-SIM: A Lightweight Declarative Simulator for Navigation Learning and Benchmarking},
  author={Han, Ruihua and Wang, Shuai and Li, Chengyang and Gao, Rui and Wang, Xinyi and Liu, Zhe and Li, Guoliang and Lu, Yupu and Hao, Qi and Pan, Jia and Zhao, Hengshuang},
  journal={arXiv preprint arXiv:2606.08729},
  year={2026},
  doi={10.48550/arXiv.2606.08729},
  url={https://arxiv.org/abs/2606.08729},
  eprint={2606.08729},
  archivePrefix={arXiv},
  primaryClass={cs.RO}
}