用户指南#
面向实际任务的指南,帮助你构建并运行 IR-SIM 场景。可浏览下方亮点,或从目录跳转到任意页面。
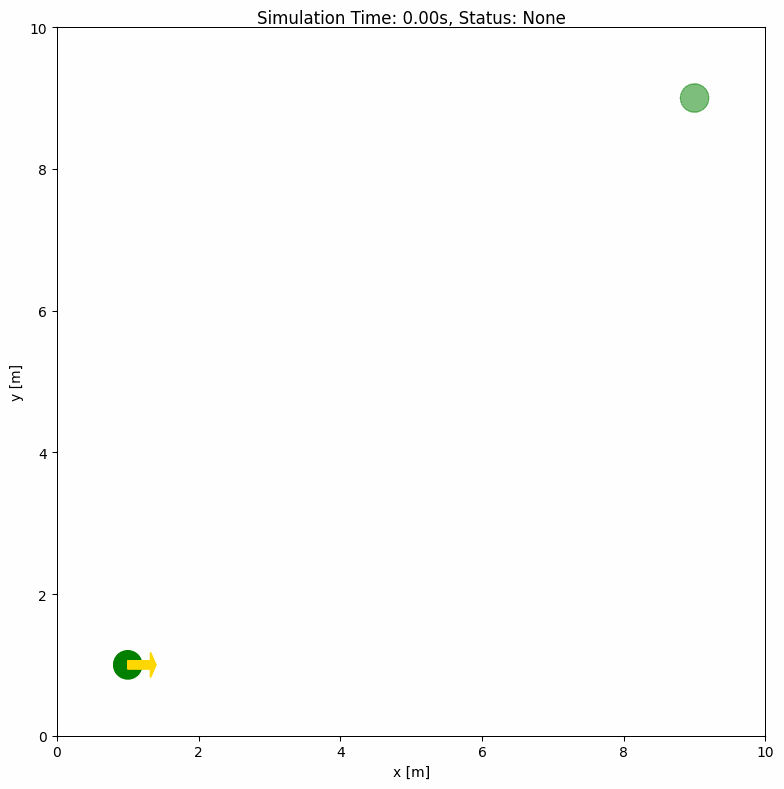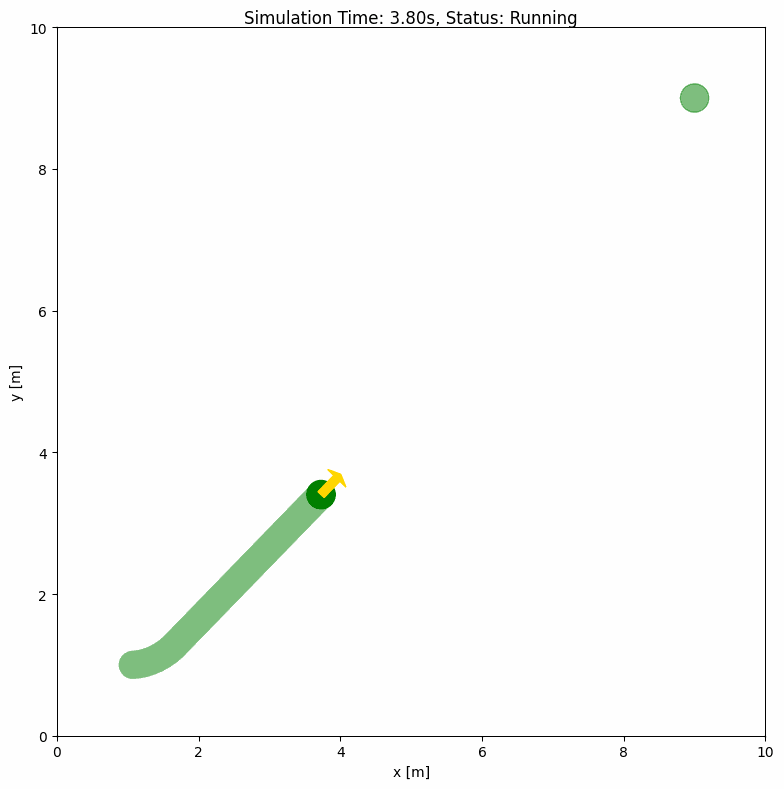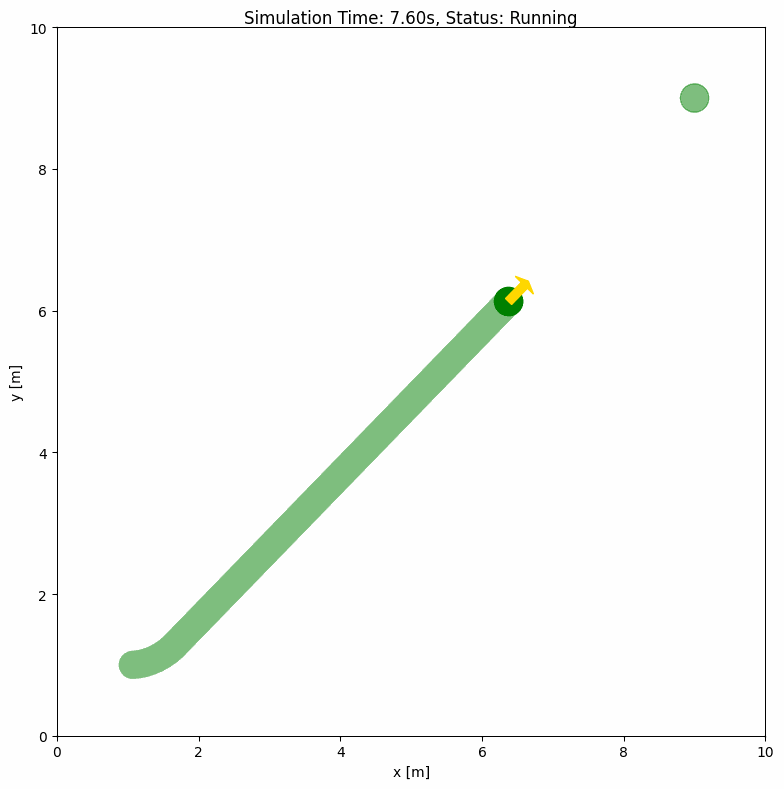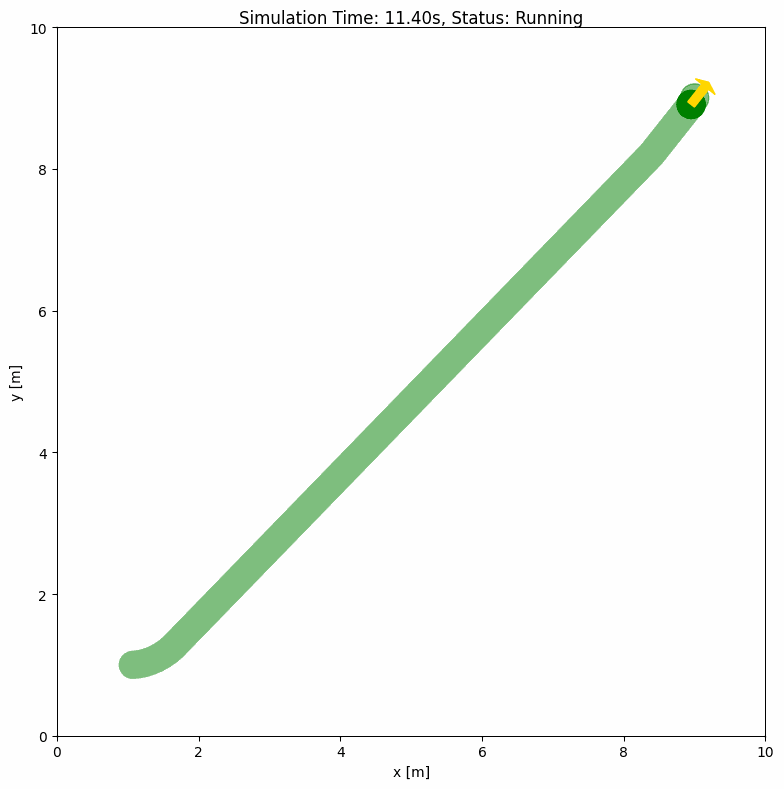
构建环境
构建世界并驱动 step → render → done 循环。
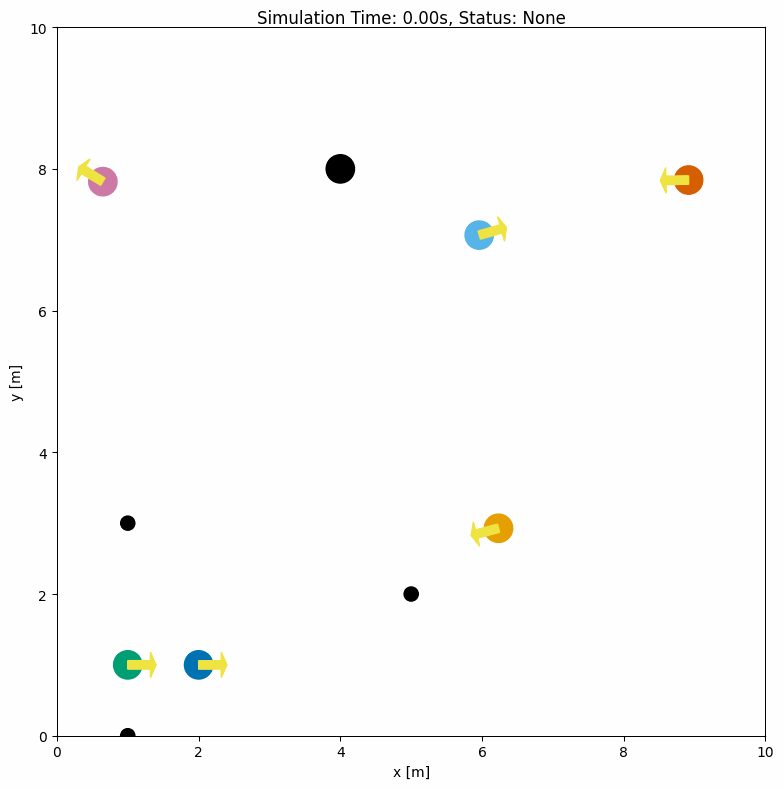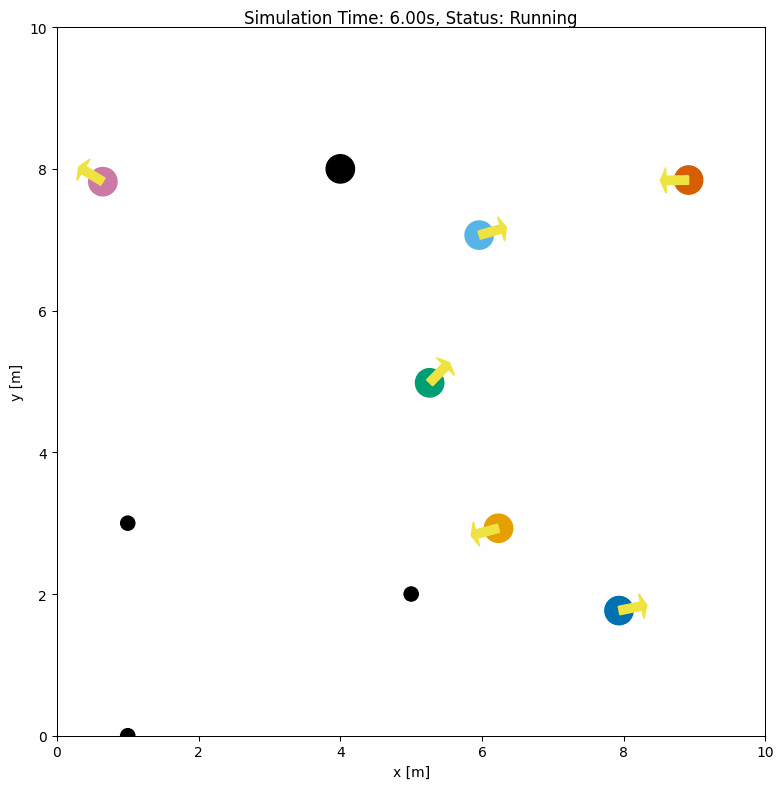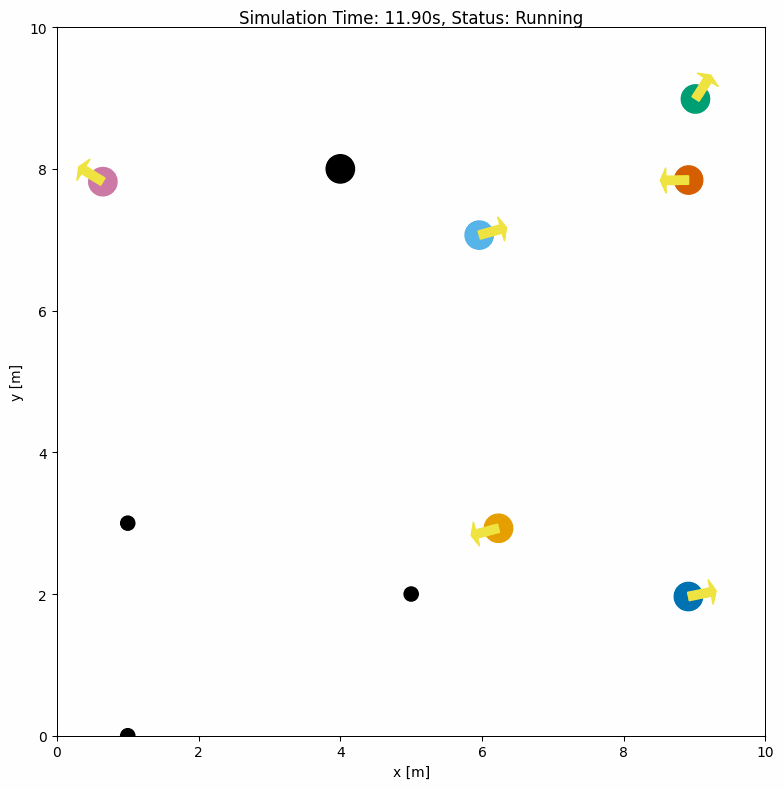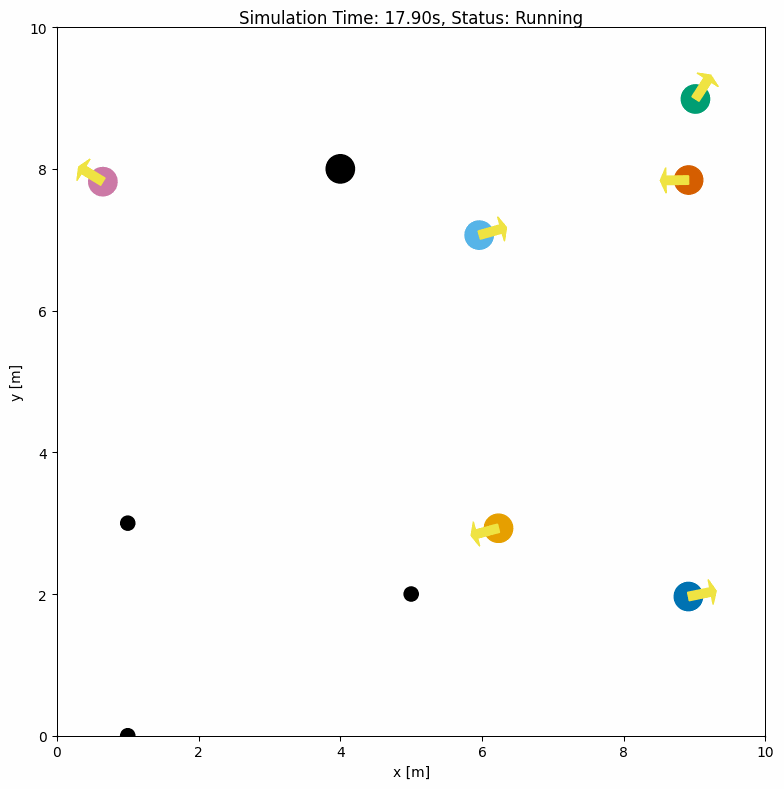
机器人与障碍物
添加具有不同运动学模型与形状的机器人和障碍物。
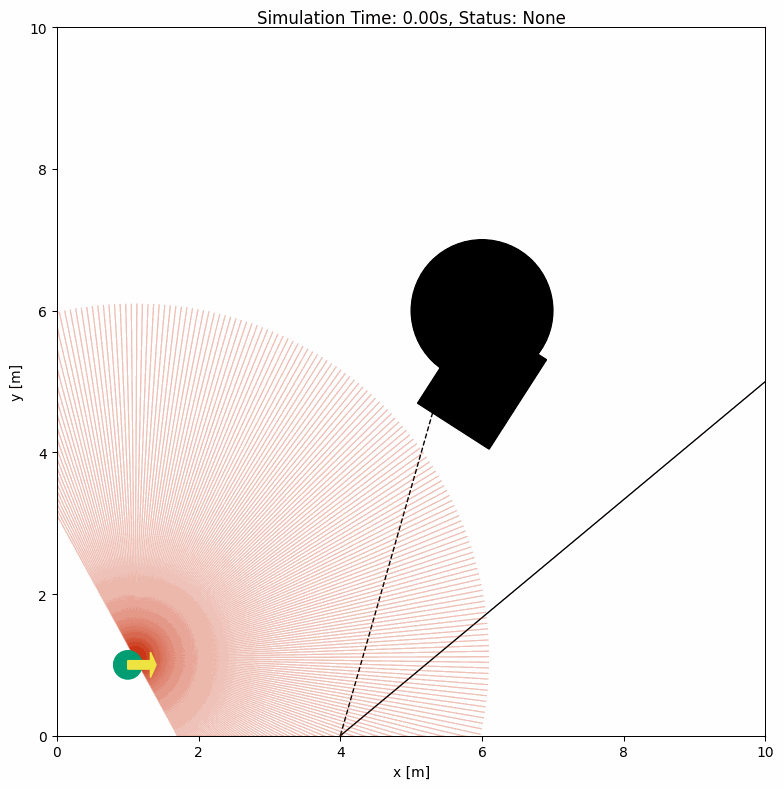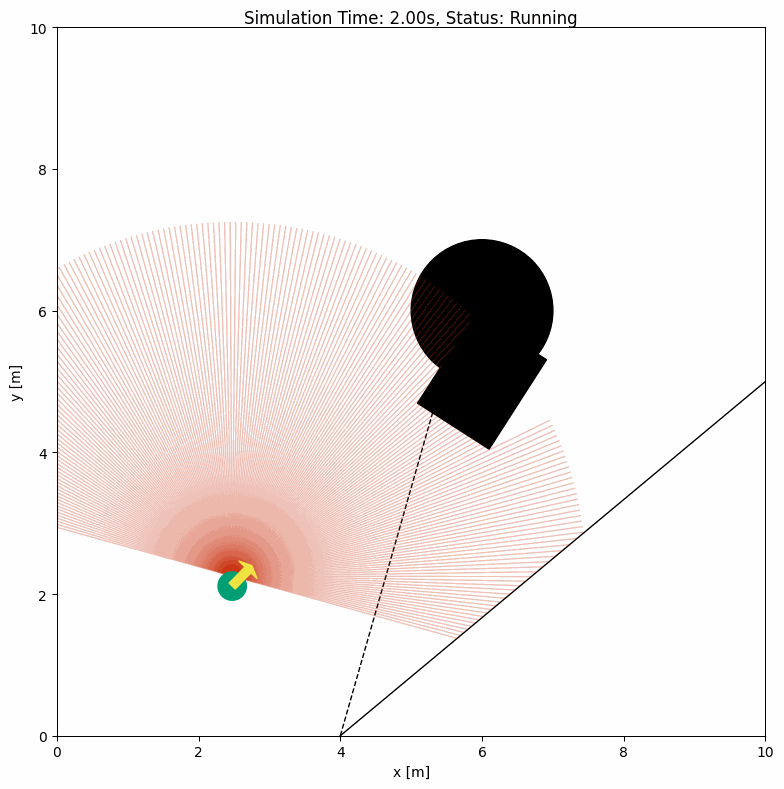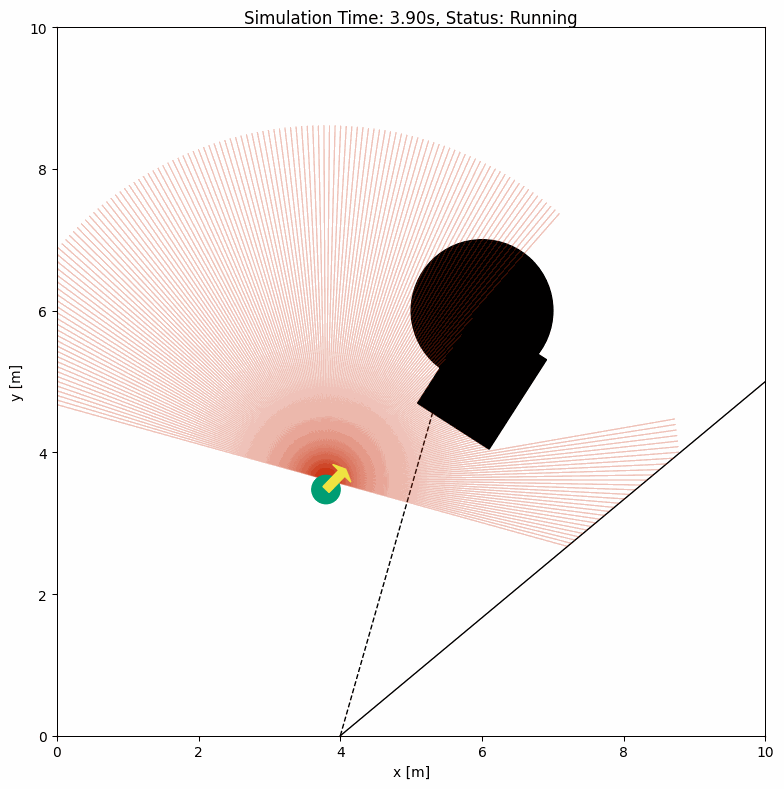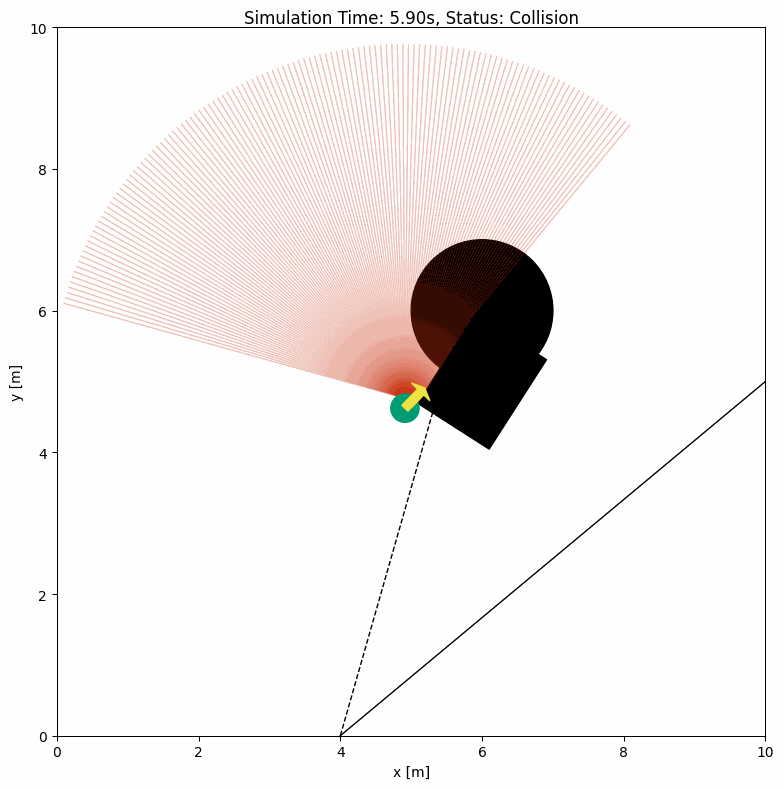
传感器
挂载 2D 激光雷达、FMCW 激光雷达、接触传感器与视场(FOV)检测器。
行为
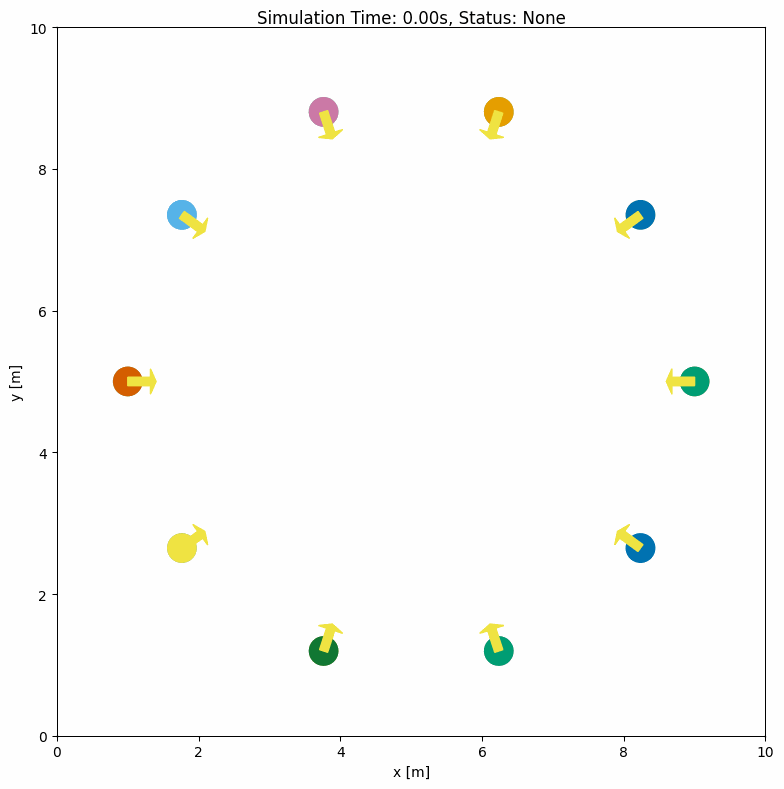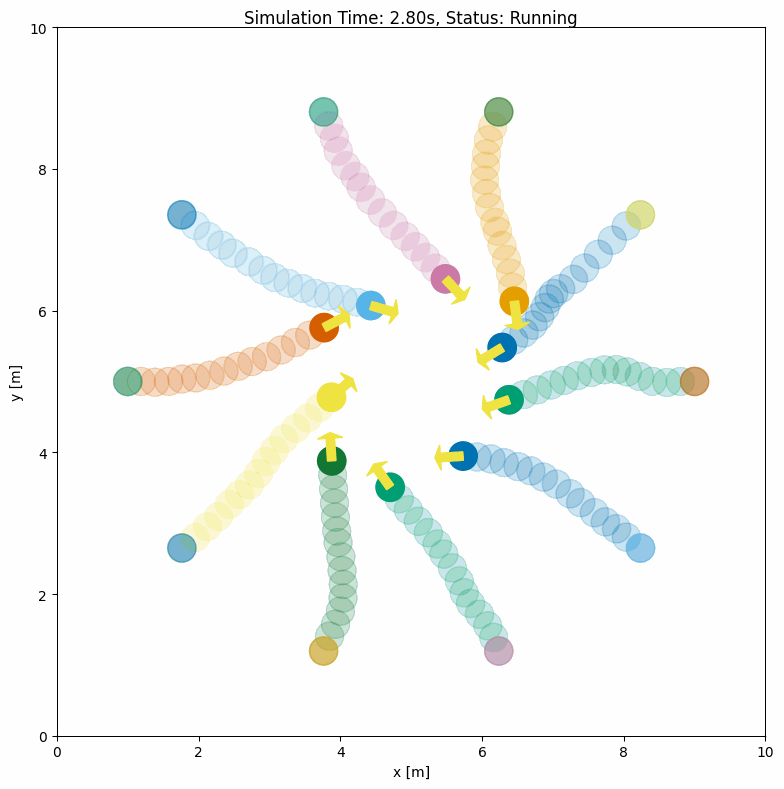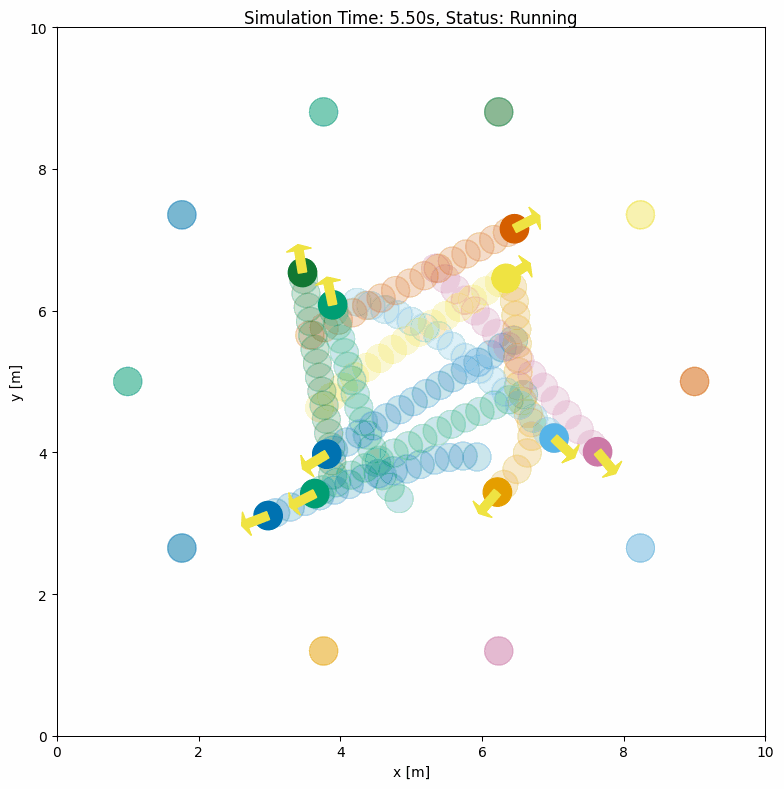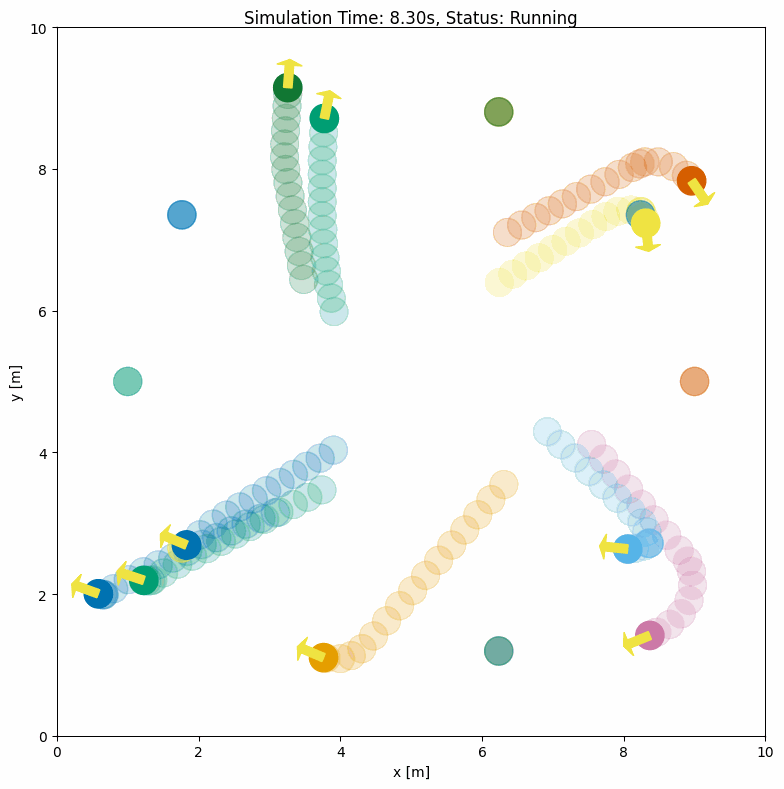
dash、RVO、ORCA 与社会力模型(SFM)行为。
键盘与鼠标
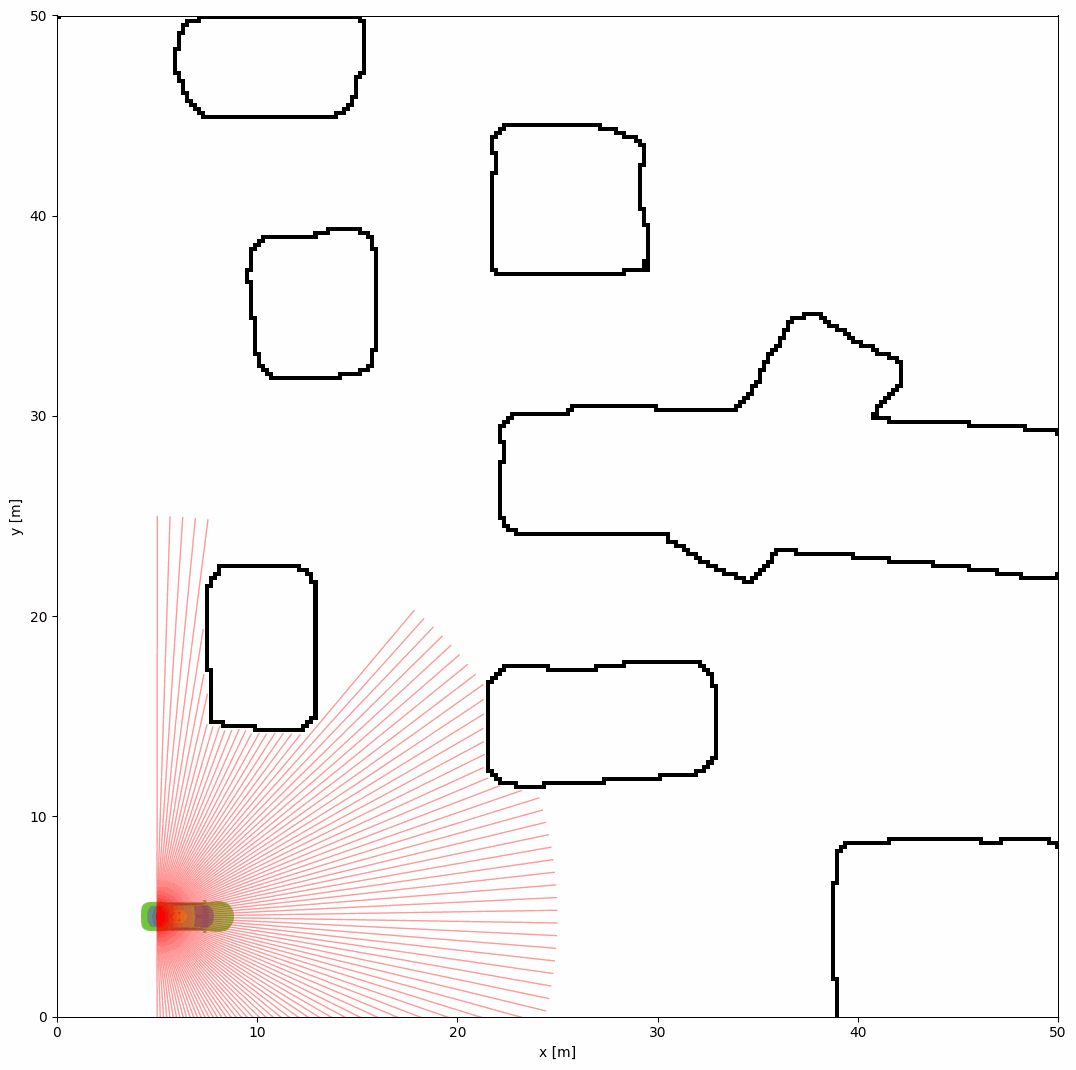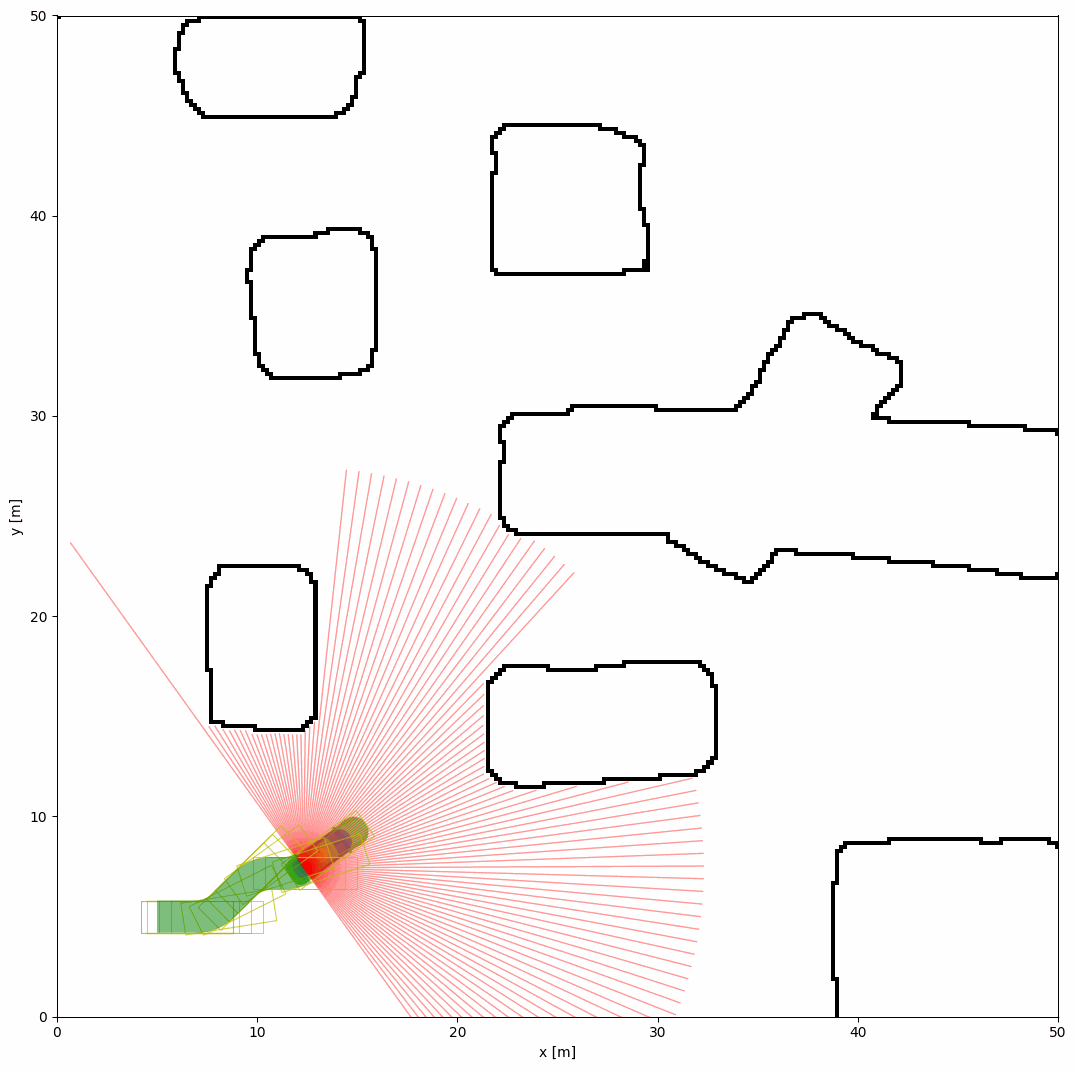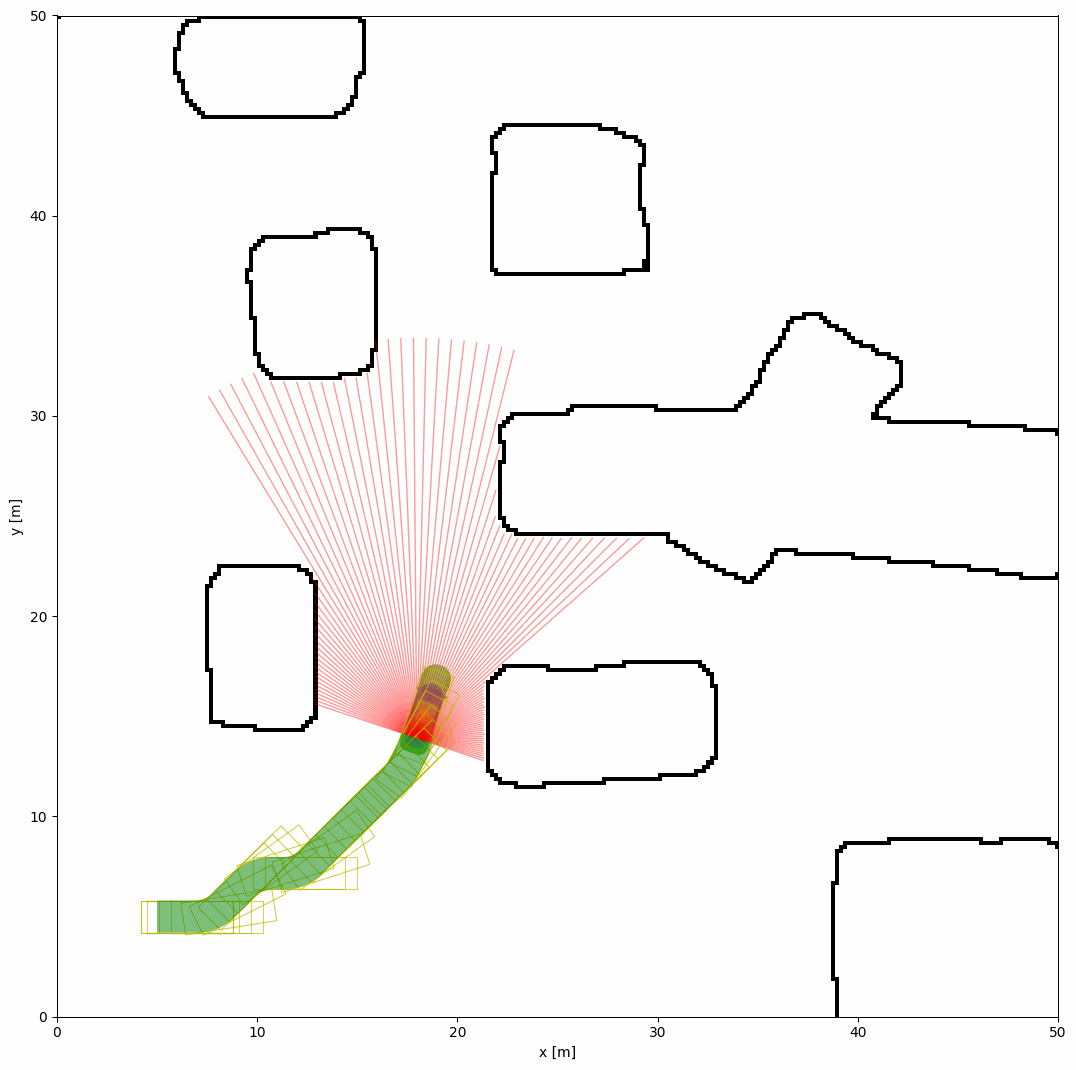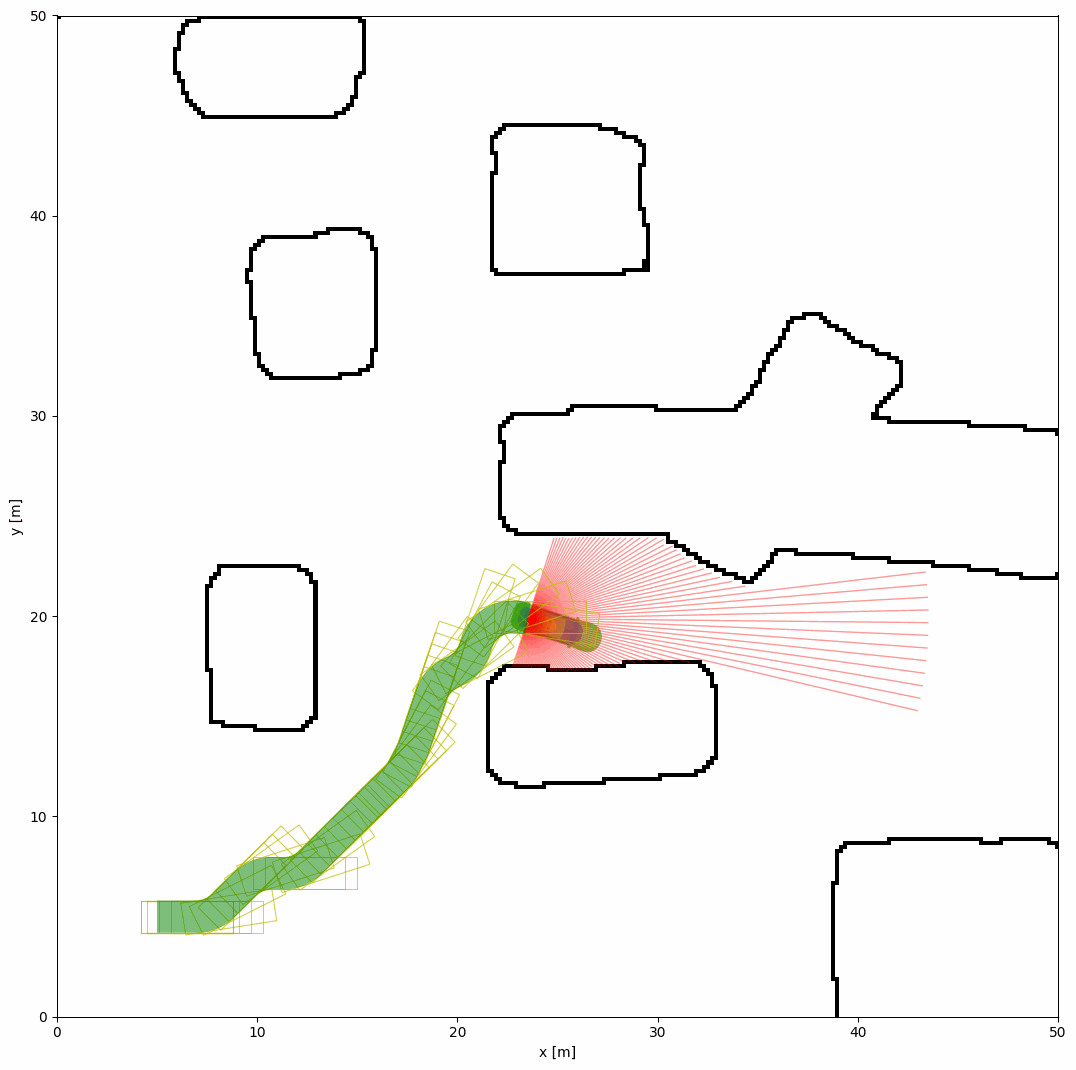
通过键盘或鼠标驱动机器人并进行交互。
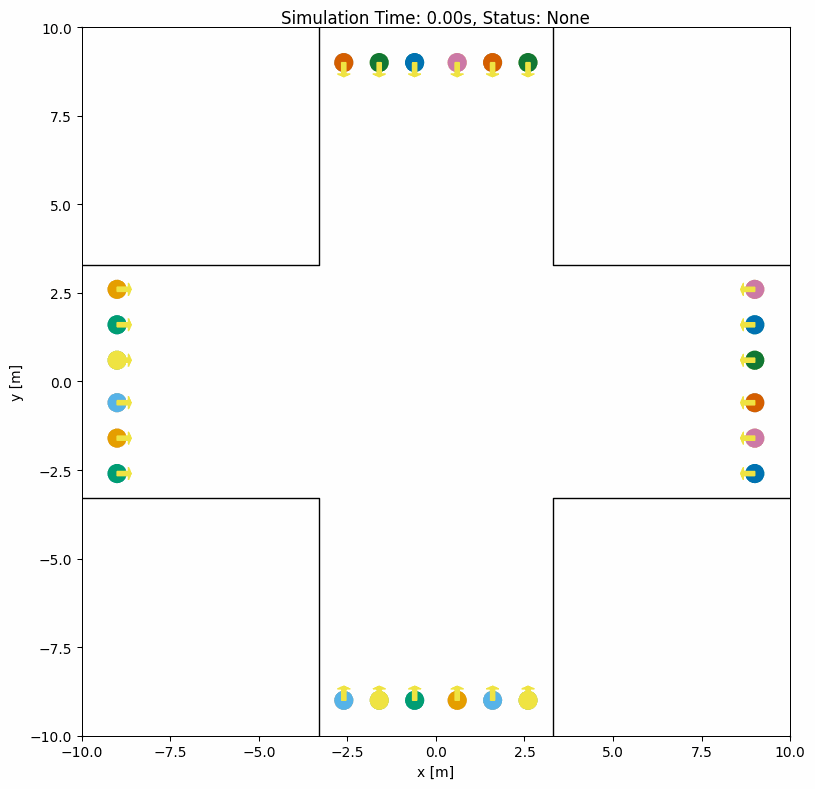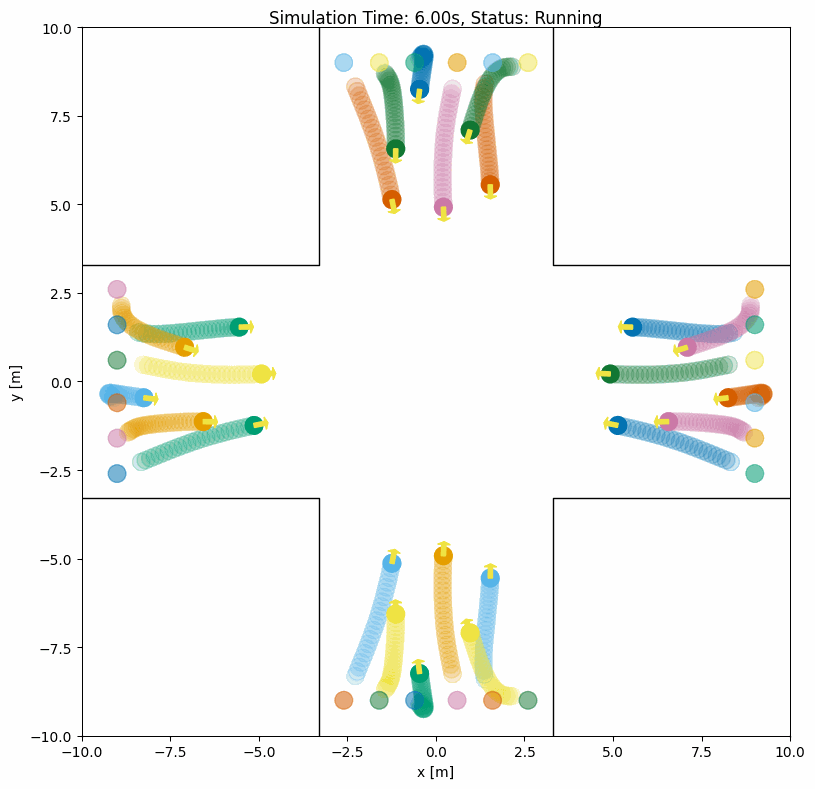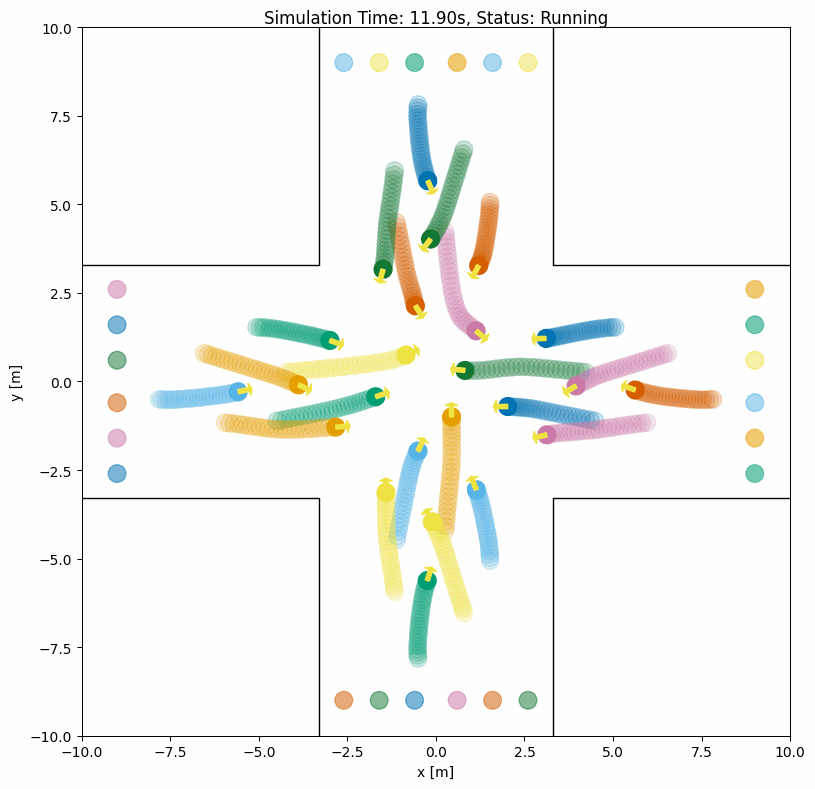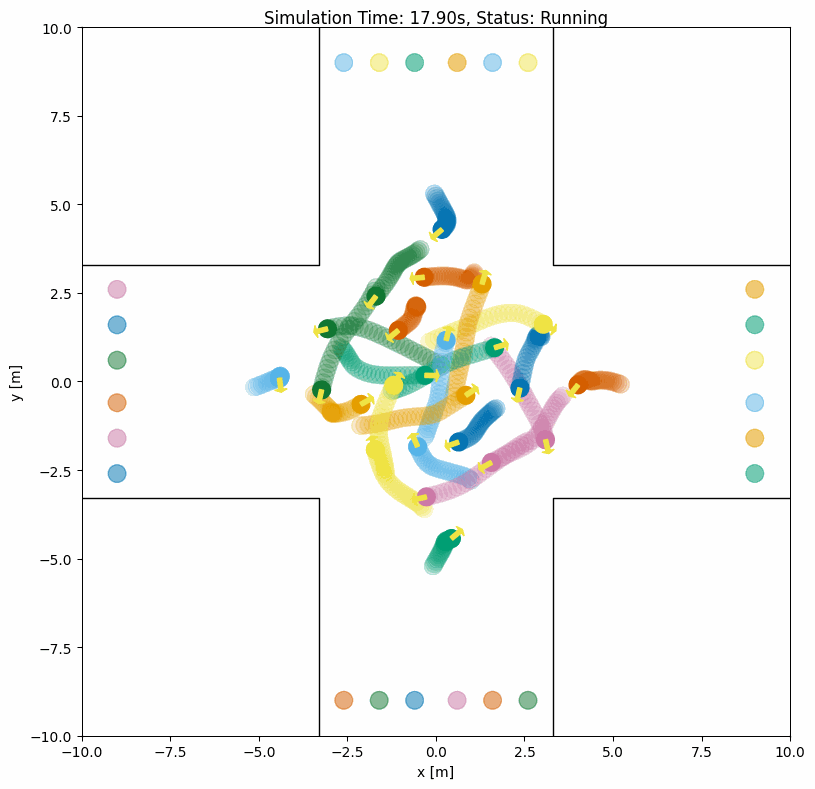
社会力模型
基于社会力模型(SFM)的行人式人群导航。
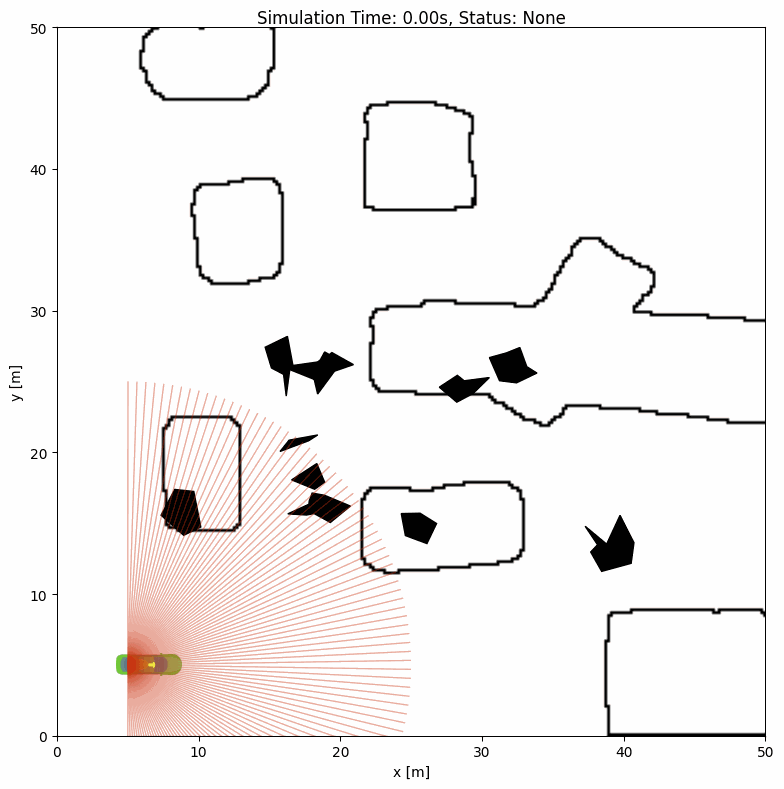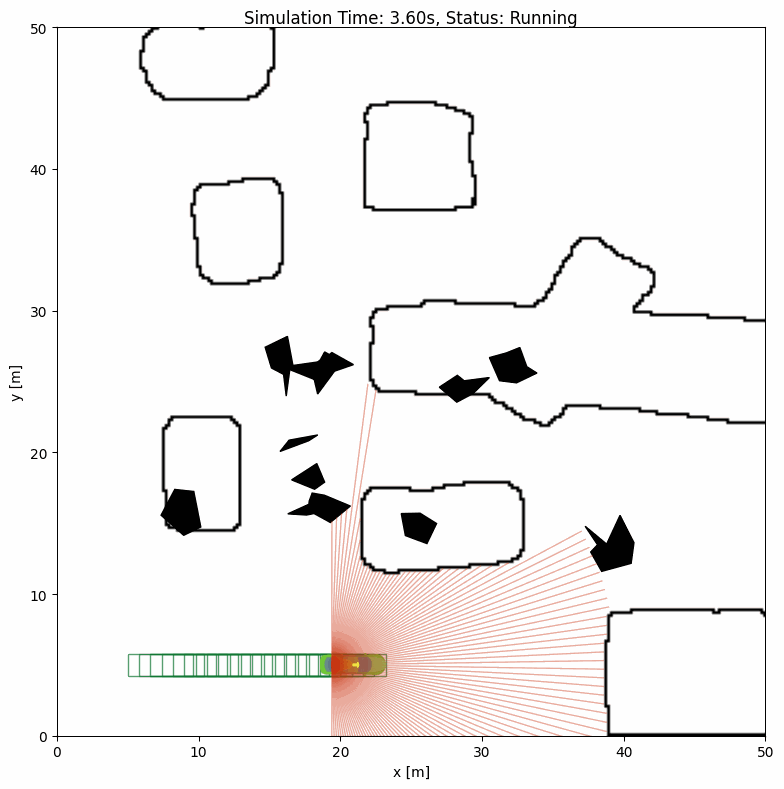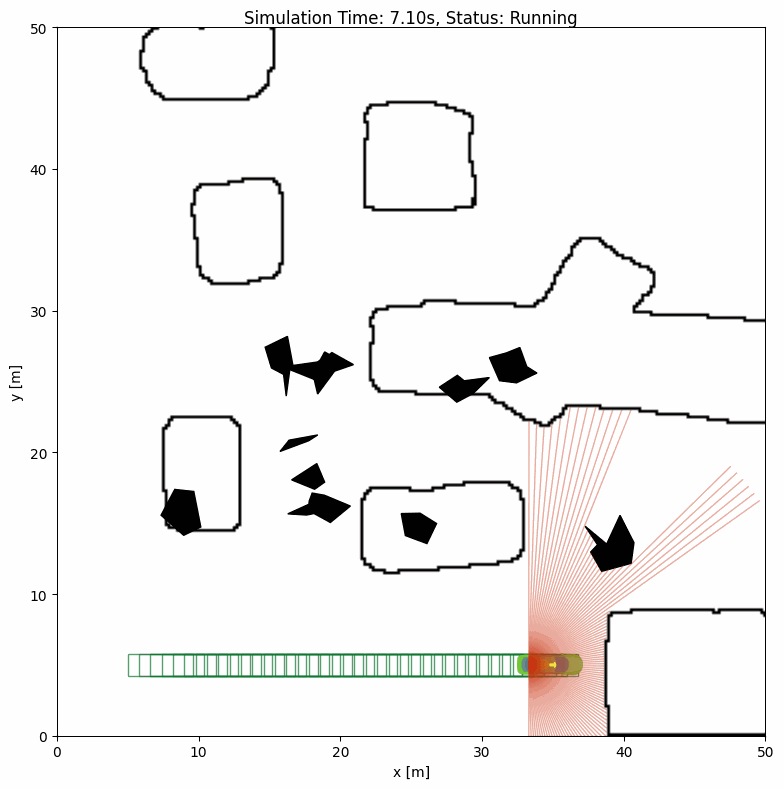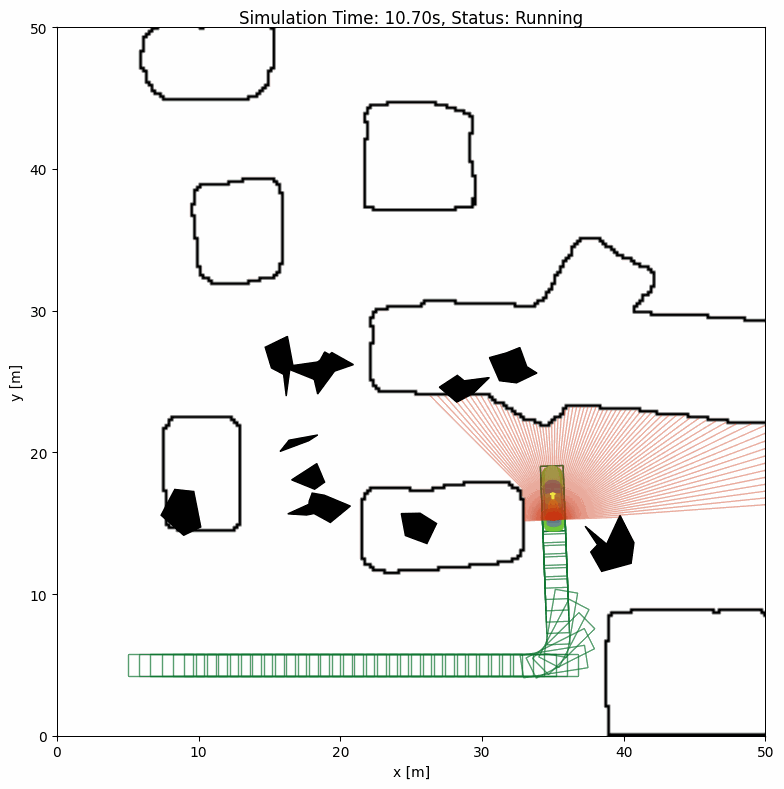
栅格地图
基于图像或 Perlin 噪声构建占据栅格。
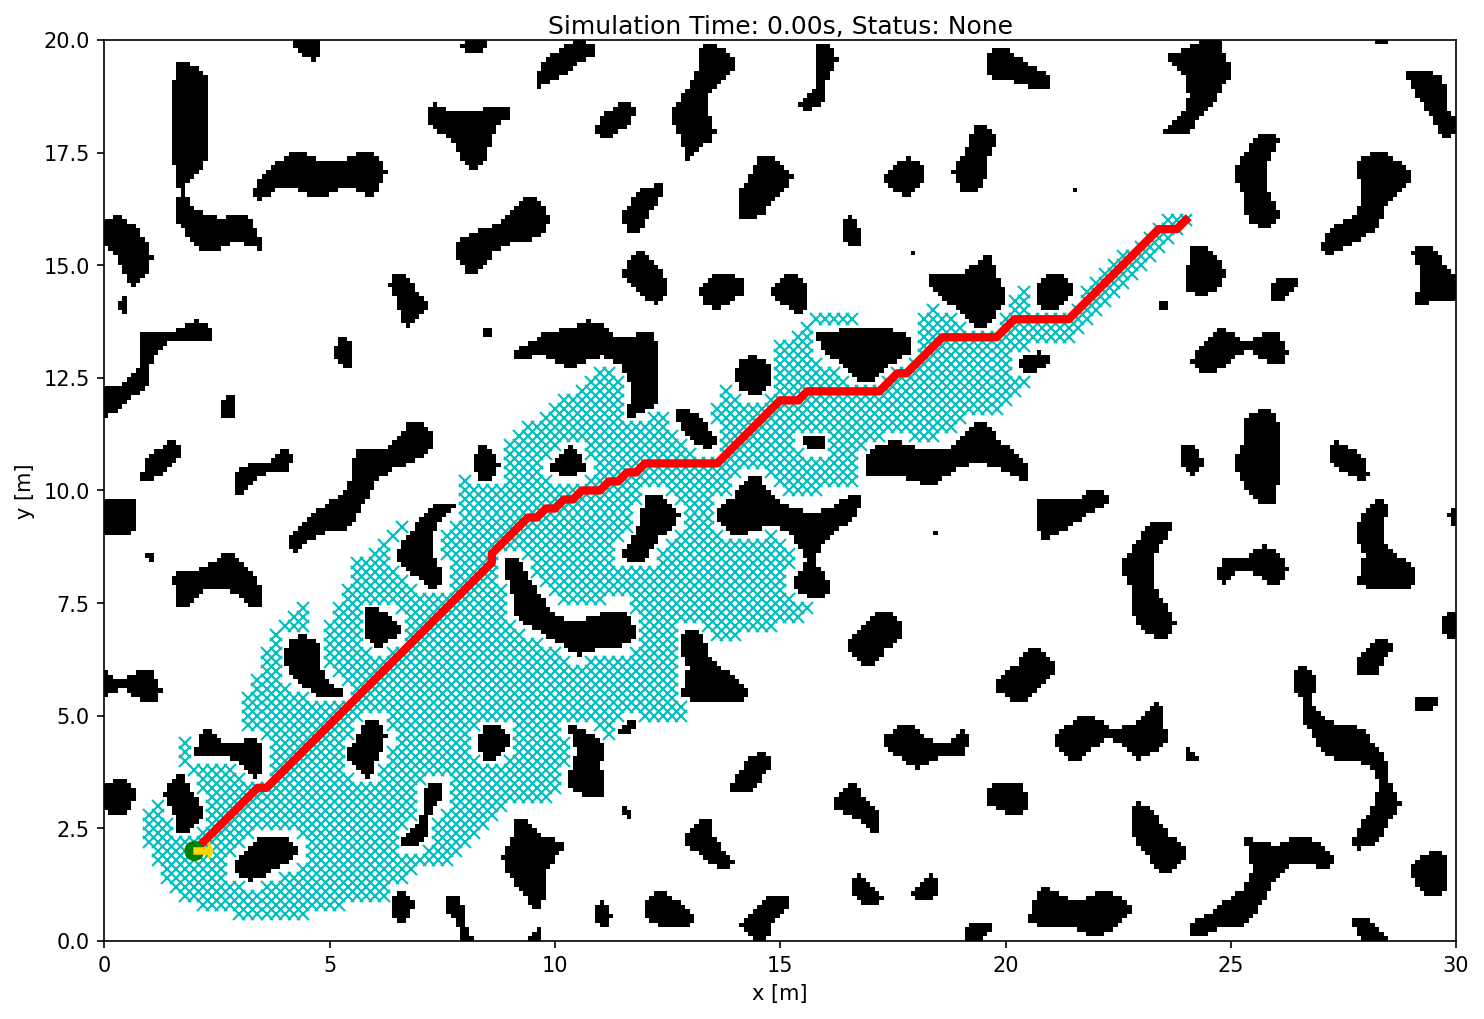
路径规划
用 A*、JPS、RRT、RRT*、PRM 规划无碰撞路径。
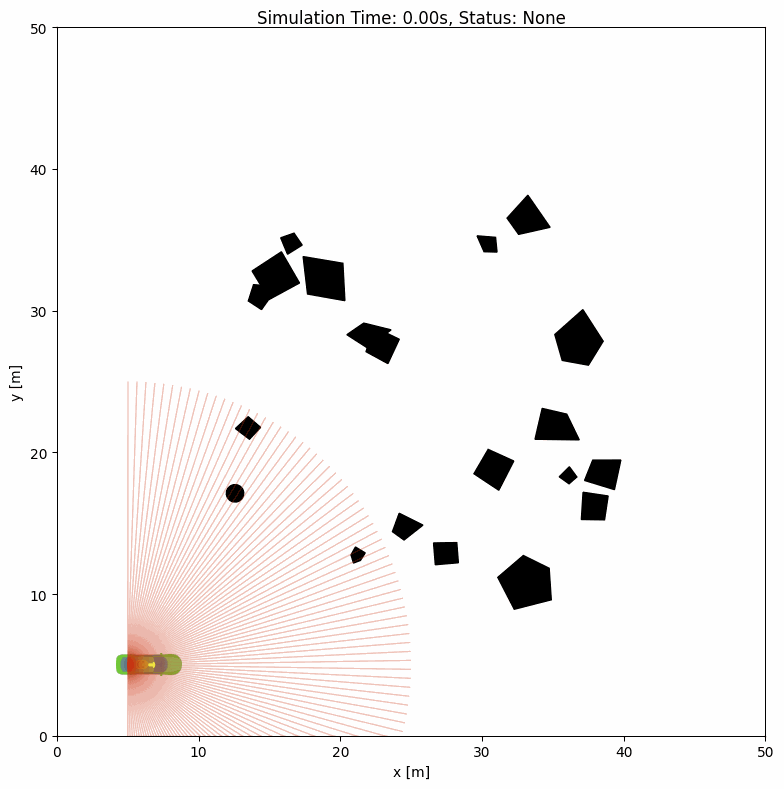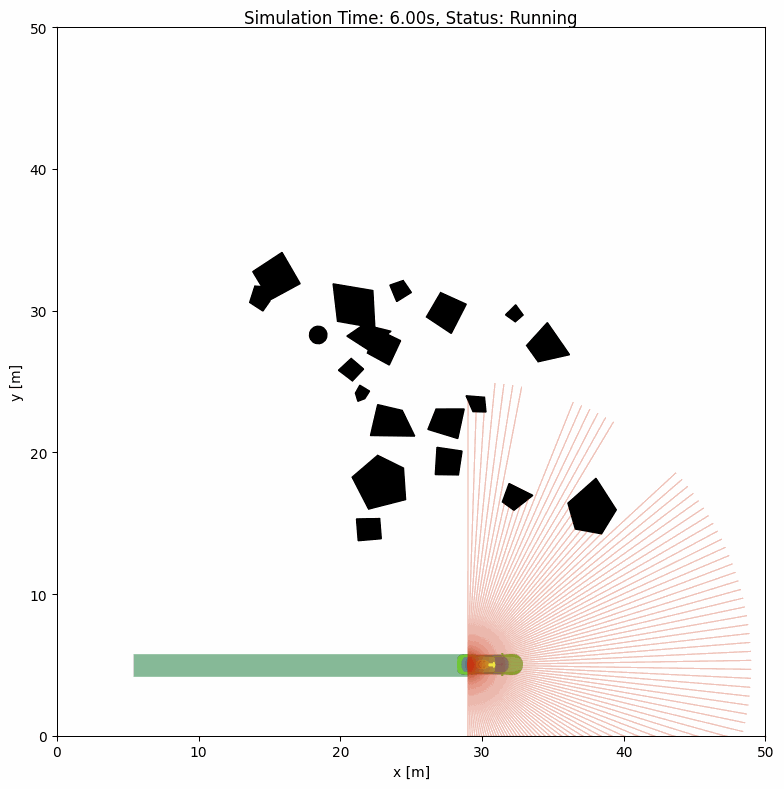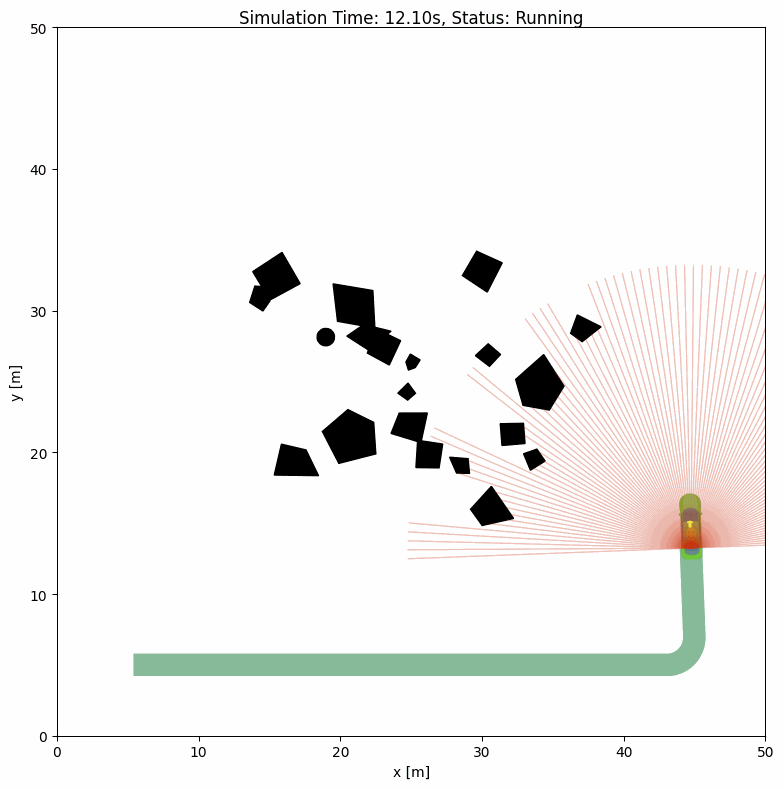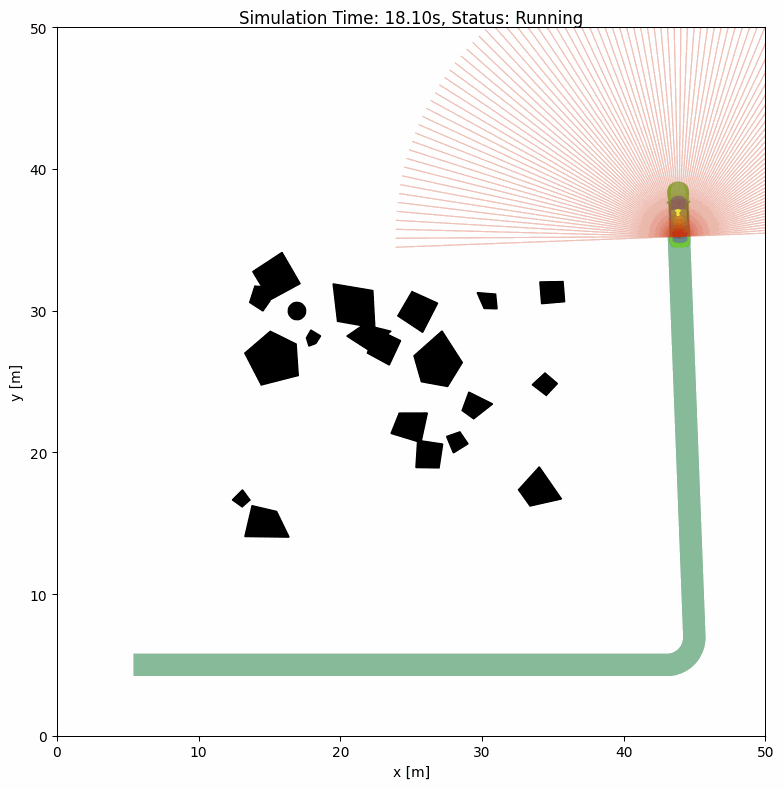
动态场景
每次运行都生成随机的动态障碍物。
目录#
基础用法