快速开始#
本示例让一个差速驱动机器人从起始位姿运动到目标。在继续之前,请先安装 IR-SIM,并确认可以成功导入。
创建名为
quick_start.py的 Python 文件:
import irsim

env = irsim.make("robot_world.yaml")

for _ in range(300):
    env.step()
    env.render()

    if env.done():
        break

env.end()
在同一目录下创建
robot_world.yaml:
该 YAML 文件描述世界和机器人。之后可修改这些值来自定义场景。
world:
  height: 10
  width: 10
  step_time: 0.1
  sample_time: 0.1
  offset: [0, 0]

robot:
  kinematics: {name: diff}
  shape: {name: circle, radius: 0.2}
  state: [1, 1, 0]
  goal: [9, 9, 0]
  behavior: {name: dash}
  plot:
    show_trajectory: true
    show_goal: true
在该目录中运行 Python 文件:
python quick_start.py
运行脚本后会弹出一个窗口,显示差速驱动机器人从起点导航到目标:
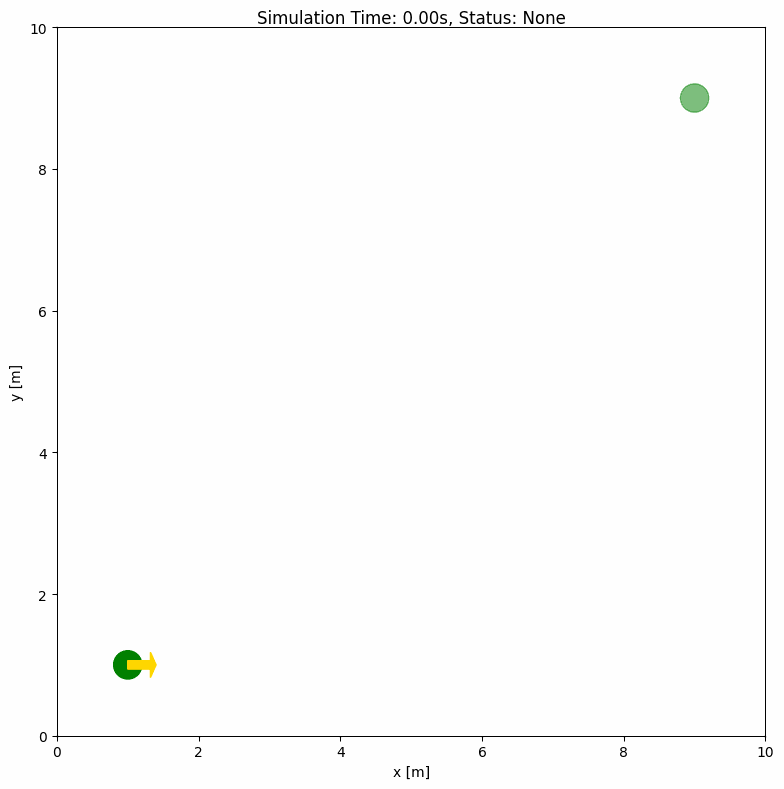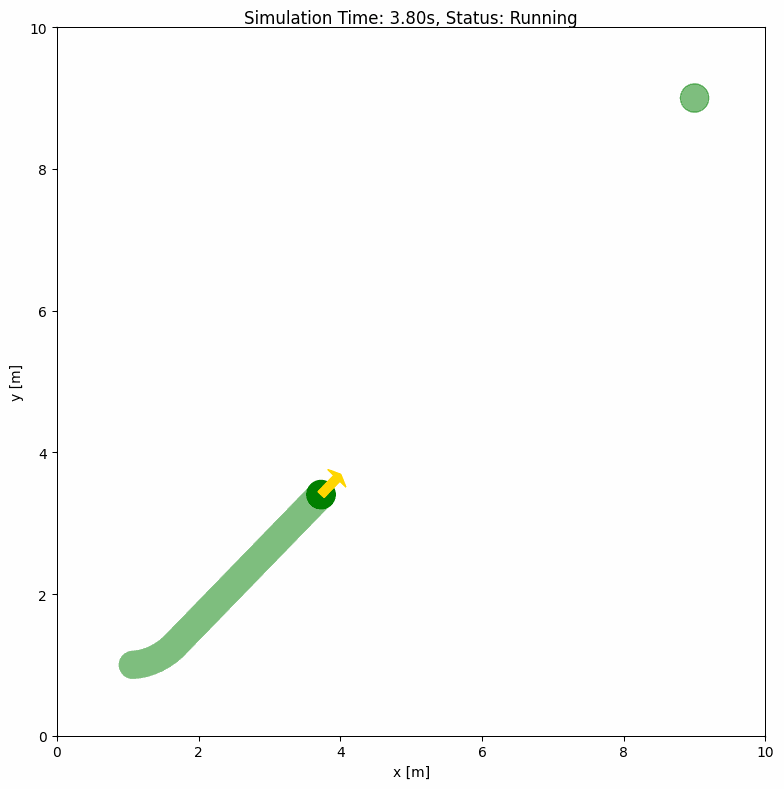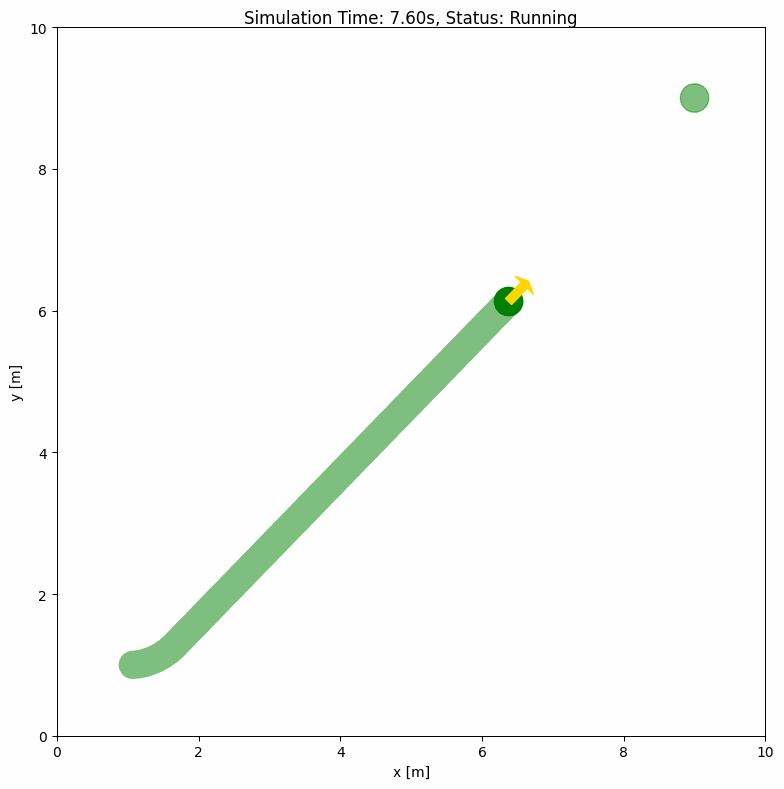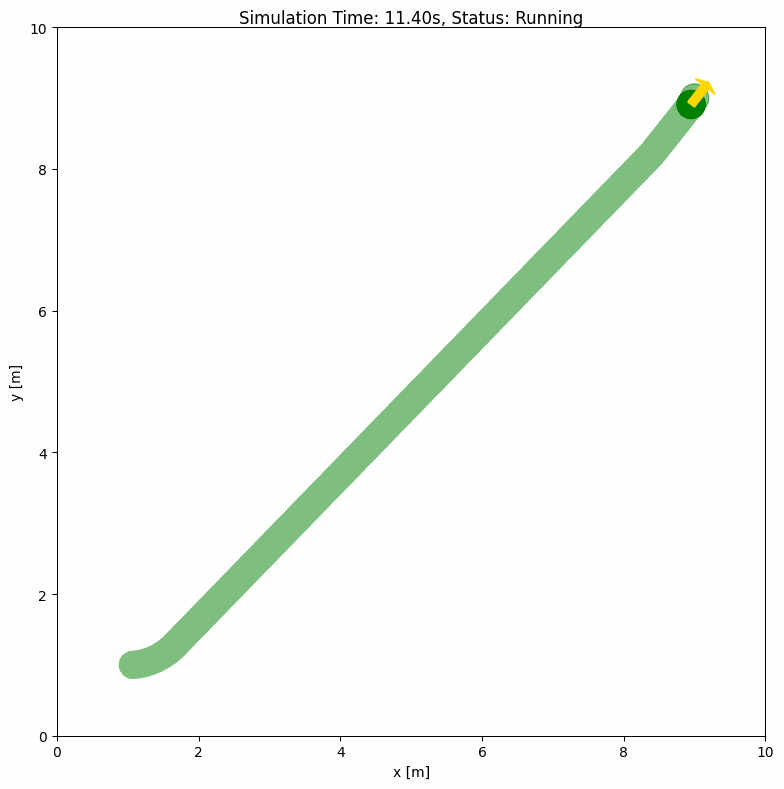
该循环每步将仿真推进 0.1 秒、渲染最新状态,并在环境报告结束时提前停止。在服务器或批处理任务中,请使用 display=False 创建环境,并省略 env.render() 调用。
后续步骤#
Make Environment —— 深入了解仿真循环、状态控制和动态对象。
Configure robots and obstacles —— 运动学、形状和多对象场景。
YAML Configuration —— 完整的配置参考,附带交互式 schema 浏览器。